
История роботов
С древних времен человек мечтал о механических помощниках. Современные роботы — это программируемые машины, способные воспринимать окружающую среду и выполнять физические действия самостоятельно или под управлением человека. Робототехника объединяет механику, электронику, теорию управления и программирование, а ее развитие заняло столетия. В 1920-х годах роботы стали появляться в научно-фантастических рассказах и фильмах, а инженеры со всего мира создавали первые механические устройства. Они могли выполнять очень ограниченное количество действий, но этого было достаточно, чтобы поразить воображение еще не искушенной публики и породить интерес к робототехнике у новых поколений. Сегодня человек сталкивается с роботами с завидной регулярностью. Они имеют разную форму и назначение. Роботы выполняют повторяющиеся операции на заводах, исследуют океан и космос, помогают врачам, работают в опасной среде, используются в быту, образовании и развлечениях. Они вошли в школы, больницы, лаборатории и заводы по всему миру, став неотъемлемым атрибутом прогресса.
История робототехники началась еще тысячи лет назад с создания примитивных механических кукол. Прошло много времени, прежде чем люди придумали машины, имитирующие жизнь. Первые роботизированные животные и музыканты появились для развлечения. Позже развитие электроники позволило изобретателям создать интеллектуальные устройства. Однако робот со всеми способностями настоящего человека остается пока мечтой.
Предшественники роботов
Прообразами роботов были механические машины, простые по меркам XXI века, но удивительно прогрессивные для своего времени.
Одно из самых ранних преданий о самодвижущемся механизме связано с Архитом Тарентским, жившим в IV веке до нашей эры. Поздние античные авторы приписывали ему деревянного «голубя», который мог двигаться по воздуху, возможно благодаря сжатому воздуху или пару. Точное устройство машины и тем более достоверная дальность ее движения неизвестны, поэтому рассказ следует воспринимать как свидетельство раннего интереса к автоматам, а не как описание подтвержденного летательного аппарата.
Архит Тарентский
Толчок к развитию
Если изобретение Архита было скорее игрушкой, то машина Ктезибия, еще одного древнегреческого механика, носила прикладной характер. Его водяные часы, созданные в конце III века до нашей эры, нельзя назвать роботом в современном понимании этого слова, однако именно они дали толчок к развитию механических устройств. Ктезибий усовершенствовал водяные часы, применив способы более равномерной подачи воды и механической индикации времени. Такие устройства стали важным этапом развития автоматического регулирования и сложных механизмов.
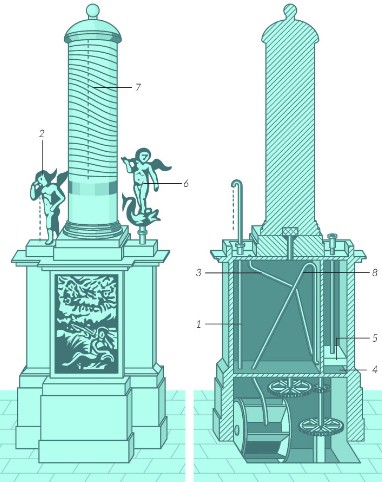
Водяные часы Ктезибия. Несмотря на то что механизм часов состоит из небольшого количества деталей, заставить их работать точно невероятно сложно.
Вода, поступающая из постороннего источника по трубке (1), капала из глаз фигурки (2), равномерно попадая по трубке (3) в резервуар (4). При накоплении воды в камере поплавок (5) поднимал вверх фигурку (6), указывающую палочкой время на цилиндрическом циферблате (7). В конце суток вода по трубке сифона (8) вытекала из наполненного резервуара (4), вращая зубчатое колесо и тем самым поворачивая цилиндр (7) вокруг вертикальной оси на 1/365 часть окружности. В результате указатель показывал новую дату. Ктезибий учел, что в зависимости от времени года количество дневных и ночных часов меняется: это нашло отражение в специальной разметке кривых «часовых» линий
Механические развлечения
В Средние века и раннее Новое время мастера создавали автоматы для башенных часов, дворцов, храмов и развлечения состоятельных заказчиков. Фигуры приводились в движение гирями, пружинами, кулачками, рычагами и другими механическими устройствами. Позднее широкое распространение получили часы и музыкальные автоматы с движущимися фигурками.
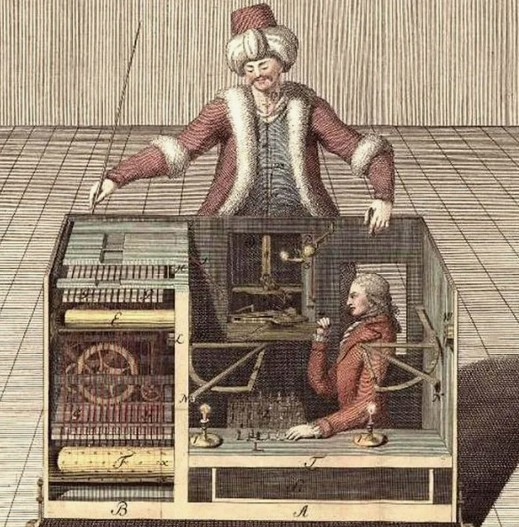
Шахматный турок. Робот, созданный в 1769 году и играющий в шахматы, внешне выглядел как турок: сделанная из воска фигура размером в человеческий рост стояла перед ящиком с шахматной доской. Во время партии автоматон менял выражение лица и самостоятельно двигал фигурки — этого удалось добиться благодаря сложной системе шестеренок и рычагов. К тому же робот замечательно играл в шахматы: считается, что из трехсот партий он проиграл только шесть раз! Среди оппонентов были многие известные личности, включая короля Пруссии Фридриха II и императора Франции Наполеона.
Секрет успеха был раскрыт только спустя несколько десятилетий: в ящике всегда находился живой шахматист, принимающий решение за машину. Поскольку он не мог видеть расположение фигур на доске, Вольфгангу фон Кемпелену пришлось прибегнуть к хитрости: к шахматам были прикреплены мощные магниты, а с обратной стороны на нитке подвешены металлические шарики, по которым и определялось расположение фигур на доске. Таким образом, спрятанный человек мог оценить игровую ситуацию и делать ходы. Для этого использовалась сложная система, позволявшая механическому устройству копировать движения человека
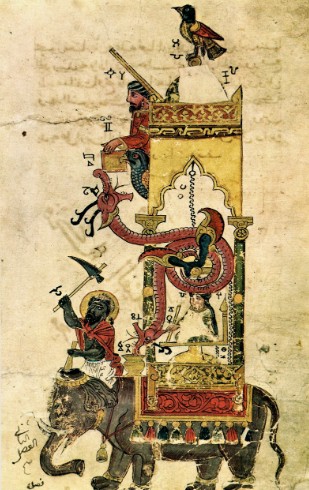
Слоновьи часы Аль-Джазари. Эти сложные по конструкции часы Аль-Джазари, выдающийся ученый исламского возрождения, смастерил около 800 лет назад. Плавающая внутри корпуса слона чаша постепенно наполнялась водой и переворачивалась, натягивая три каната. Один из канатов приводил в действие устройство, выпускающее по одному 30 шаров, которые, проходя через все элементы конструкции, немного поворачивали циферблат. Другие канаты отвечали за «анимацию» — движения драконов и писца. Подвижными были и иные элементы часов, а начало и конец всего действия отмечали звуки флейты и кимвала. Циферблат находился позади верхней фигуры Саладина
Однако механики и изобретатели на этом не останавливались, продолжая создавать удивительные для своего времени устройства. Так, французский изобретатель Жак де Вокансон в 1738 году публично представил механического флейтиста, способного исполнять 12 мелодий. Автомат действительно воздействовал на настоящий инструмент: подавал воздух и менял положение губ и пальцев с помощью сложной механики.
Азиатские куклы
Предшественники роботов стали появляться и в Азии. В XVIII веке в Японии началось производство кукол каракури-нингё. Самая известная — тяхакоби — держала в руках поднос. Если на него ставили чашку с чаем, кукла передвигалась в сторону гостя. Когда он брал чашку — кукла останавливалась, когда ставил обратно — тяхакоби разворачивалась и возвращалась на свое место.
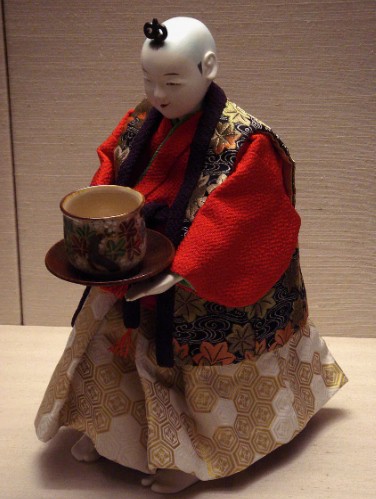
Японская кукла каракури-нингё
Говорящая машина
В 1788 году австриец Вольфганг фон Кемпелен продемонстрировал говорящую машину, способную воспроизводить голос трехлетнего ребенка. Устройство представляло собой деревянный ящик длиной около метра и шириной примерно 50 сантиметров, внутри которого располагалась сложная система мехов, клапанов, штифтов и прочих деталей. Однако в историю фон Кемпелен вошел как создатель другого изобретения — шахматного турка.
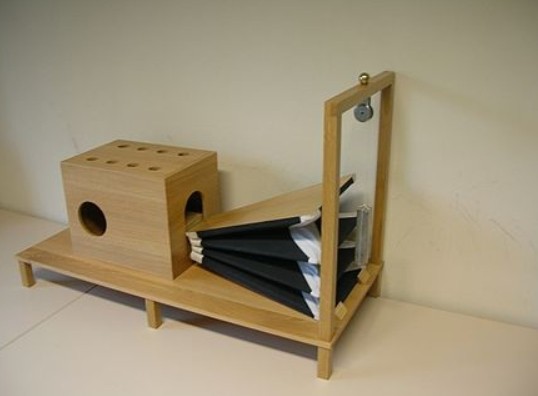
Говорящая машина Вольфганга фон Кемпелена
Прототипы роботов
Условно все устройства, которые дали толчок к развитию механики и стали предшественниками современных роботов, можно разделить на три группы. В основе их работы лежали сложные механизмы шестеренок, рычажков, пружин и прочих деталей, однако использовались конструкции для разных целей.
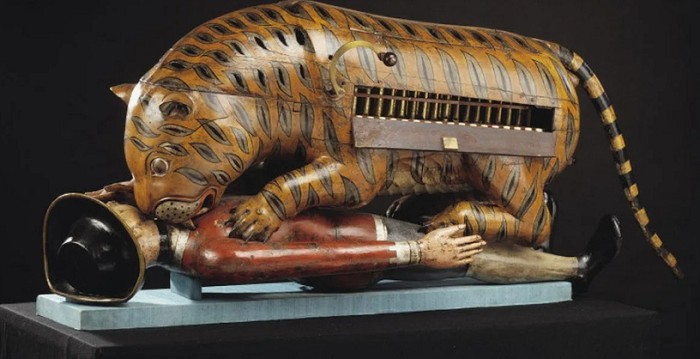
Тигр Типу. Механическая игрушка XVIII века, которая представляет собой тигра, нападающего на британского солдата, имела символический подтекст. На фамильном гербе правителя индийского княжества Майсур Типу Султана, для которого и было сделано устройство, изображен тигр. Сам же правитель боролся за власть с английскими колонизаторами. Человек на игрушке двигал руками, издавал крики, а тигр мог реветь.
Тигр выполнен почти в натуральную величину: его длина — 178 сантиметров высота — 71 сантиметр
- Механические игрушки. Главной их целью было развлечь владельца. Как правило, выполняли ограниченное число заранее заданных действий, менять которые было нельзя. Яркий пример — музыкальные шкатулки, играющие мелодии при открытии.
- Устройства-помощники. В отличие от механических игрушек, их предназначение заключалось в выполнении полезных функций, облегчающих жизнь владельца. Например, куклы каракури-нингё.
- Автоматоны. Более сложные и крупные машины, которые часто выглядели как человек или животное. Могли выполнять свыше десятка различных задач в зависимости от выбранного режима. Практическую пользу приносили редко, но поражали воображение современников своей реалистичностью. Например, машины-«писатели».
Робототехника. Начало
Робототехника — это прикладная наука, которая занимается разработкой автоматизированных технических систем и является важнейшей технической основой интенсификации производства.
В конце XIX — первой половине XX века разработка сложных устройств, управляемых человеком либо самостоятельно выполняющих какие-либо функции, занимала многих ученых, инженеров, механиков, которые старались придумать принципиально новые механизмы.
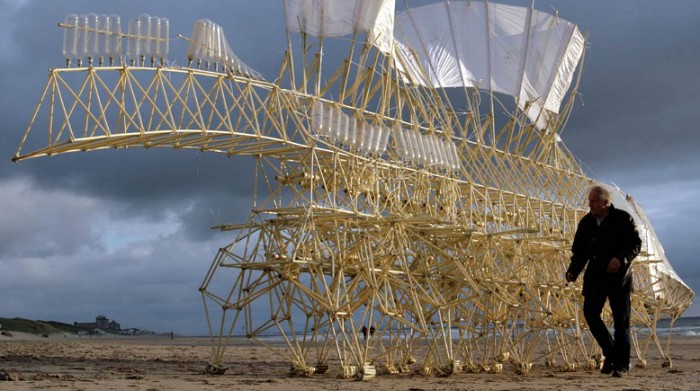
Strandbeest. Идеи создания самоходных механических машин актуальны и сегодня.
Тео Янсен с 1990 года занимается разработкой ходящих устройств, которые приводятся в движение благодаря силе ветра. В его коллекции множество экземпляров
с различными принципами передвижения ног
Всемирная выставка
В 1851 году в лондонском Гайд-парке прошла Великая выставка промышленных работ всех народов — один из символов индустриальной эпохи и интереса публики к новым машинам. Позднее, на Всемирной выставке 1878 года в Париже, Пафнутий Чебышёв демонстрировал свою стопоходящую машину: механизм преобразовывал вращение в движение, напоминающее шаг.
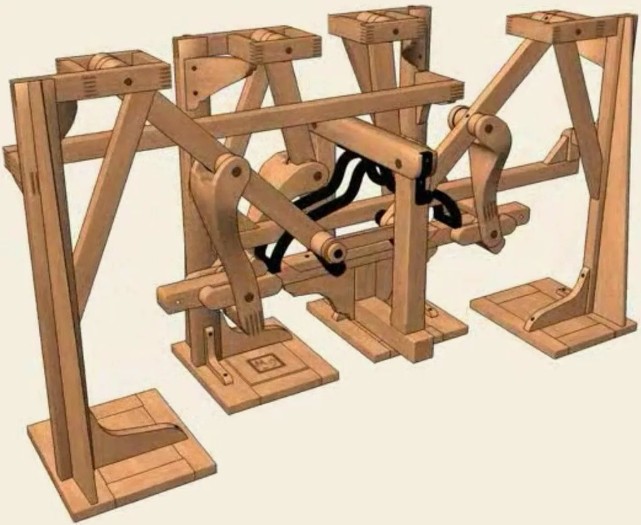
Стопоходящая машина Чебышёва. В основе своего изобретения ученый использовал созданный им механизм, позволявший преобразовывать вращательное движение в линейное. Машина считалась повышенной проходимости, но практического применения не нашла, поскольку могла двигаться только по идеально ровным дорогам
В 1898 году на электрической выставке в Мэдисон-сквер-гарден в Нью-Йорке Никола Тесла продемонстрировал радиоуправляемую лодку, названную им teleautomaton. Оператор передавал команды по радио, управляя движением и отдельными функциями модели. Тесла рассматривал различные применения дистанционного управления, включая военные.
Пионеры
В 1927 году инженер Рой Джеймс Уэнсли демонстрировал Televox — систему, которая реагировала на звуковые сигналы определенной высоты и дистанционно включала электрические устройства. Позже она получила человекоподобный корпус. В 1928 году в Великобритании появился сценический робот Eric, выполнявший заранее подготовленные движения и реплики. В том же году японский биолог Макото Нисимура создал Gakutensoku — пневматический автомат, способный двигать головой и руками и менять выражение лица. В 1932 году в Великобритании демонстрировали человекоподобного робота Alpha.
Компания Westinghouse создала Elektro в конце 1930-х годов для Всемирной выставки в Нью-Йорке 1939–1940 годов. Он мог выполнять набор запрограммированных движений и воспроизводить сотни записанных слов. «Голосовые команды» распознавались не как обычная человеческая речь: электроника реагировала на определенные последовательности звуков. В 1940 году вместе с Elektro демонстрировали робота-собаку Sparko.
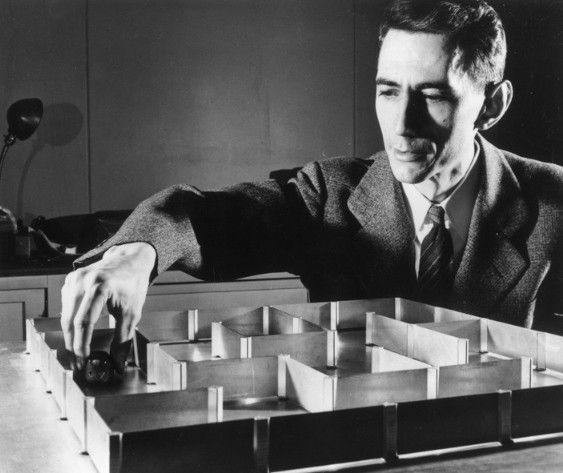
Клод Шеннон и его робот-мышь Тесей
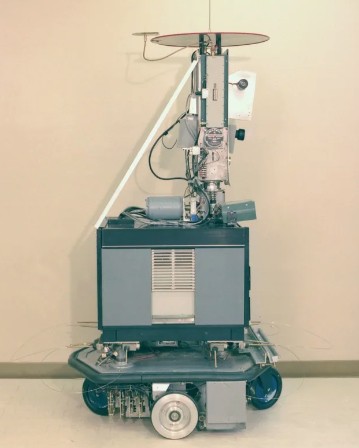
Shakey. Робота разрабатывали в Stanford Research Institute с 1966 по 1972 год; Computer History Museum называет его первым мобильным роботом, способным рассуждать о собственных действиях. Камеры и контактные датчики давали сведения об окружающей среде, а большой внешний компьютер занимался компьютерным зрением, планированием и обработкой команд. Shakey мог разбивать сложную инструкцию на последовательность простых действий. Распознавание человеческой речи не было его ключевой функцией
Биоморфные роботы
С 1948 по 1951 год английский нейрофизиолог Уильям Грей Уолтер проводил работу над созданием и совершенствованием первых биоморфных роботов, получивших название «черепашки». В дальнейшем устройства, моделирующие поведение живых организмов, стали предметом пристального внимания и изучения. Широкую известность получила мышь Клода Шеннона, находившая дорогу в лабиринте. Не менее интересными были белка Эдмунда Беркли (она собирала орехи и относила их в гнездо), электронные лисицы Барбара и Джоб (создатель — французский физик Альбер Дюкрок), черепаха Эйхлера (реагировала на свет, звук и прикосновение: одновременное воздействие двух раздражителей — тактильного и звукового — вызывало возникновение условного рефлекса).
Прототип компьютера
В 1943 году в Пенсильванском университете началась разработка ENIAC — одного из первых электронных цифровых компьютеров общего назначения. Первоначально машину создавали для расчета артиллерийских таблиц, позднее на ней решали и другие крупные вычислительные задачи. ENIAC стал важной вехой в истории электронных вычислений, хотя называть его без оговорок «первым компьютером» некорректно: это зависит от выбранного критерия.
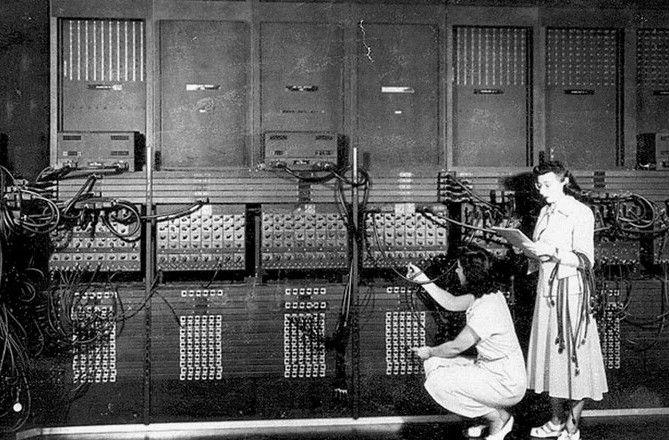
ЭНИАК. Устройство сложно назвать идеальным: лампы во время работы часто выходили из строя, необходимость печатать и сортировать большое количество перфокарт тормозила вычислительный процесс. Однако ЭНИАК дал толчок к созданию более совершенных машин, в результате чего появились персональные компьютеры
«Черепашки» Грея Уолтера
Будучи нейрофизиологом, Уильям Грей Уолтер хотел, чтобы его «черепашки» повторяли поведение животных. Отчасти ему это удалось.
Роботы Уильяма Грея Уолтера (1910–1977) получили свое название из-за формы корпуса и неторопливого движения. Их поведение возникало не из сложных вычислений, а из сравнительно простых аналоговых схем с обратной связью. Устройства реагировали на освещение, препятствия и уровень заряда; основные режимы включали: поиск света («голод»), движение в направлении источника света, избегание препятствий и слишком яркого освещения («боль»). Сам изобретатель называл их machina speculatrix.
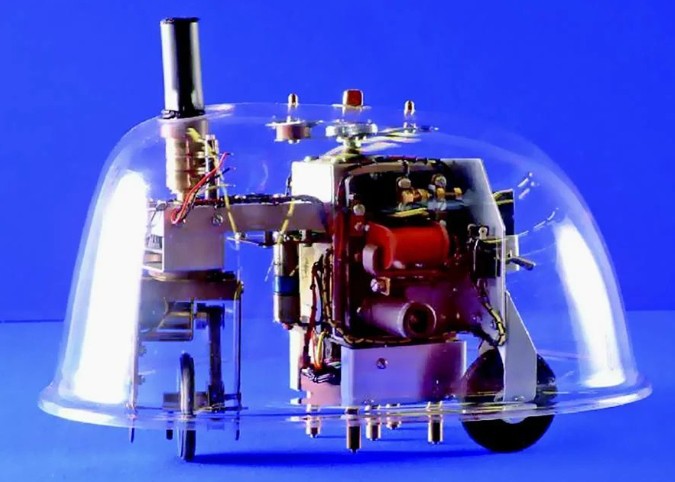
Строение «черепашки». Внешне робот выглядел как трехколесная тележка, закрытая кожухом. Прозрачный колпак надевался лишь на демонстрационных мероприятиях, чтобы желающие могли увидеть конструкцию устройства. Чувствительными были фотоэлектрический элемент (благодаря ему «черепашки» реагировали на свет) и контакт механизма прикосновения (замыкался при наезде на препятствие). За поведение отвечала несложная схема с обратной связью
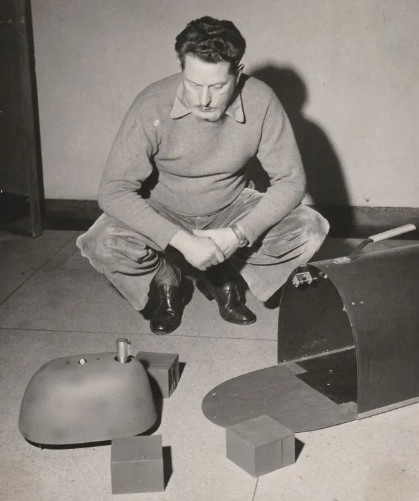
Грей Уолтер с «черепашкой» возле «кормушки». Первый образец — Элмер — демонстрировал разные модели поведения. Пока его аккумулятор был заряжен, он передвигался по комнате в поисках темного угла. Как только заряд уменьшался, робот начинал искать источник освещения: подсвеченные участки показывали, где находится «кормушка» — прибор для подзарядки. Когда аккумулятор разряжался достаточно сильно, Элмер самостоятельно подключался к питающим контактам зарядного устройства. После получения необходимого запаса энергии робот отсоединялся и перемещался дальше
Совершенствованные модели
Более поздние модели Уолтера получали дополнительные датчики и схемы обучения. Простые реакции на свет, звук, препятствия и заряд батареи могли создавать неожиданно сложные траектории, особенно когда рядом находились другие такие же машины. Именно это было главным научным интересом проекта: сложное на вид поведение возникало из небольшого числа правил и обратных связей. Реплики «черепашек» строят и сегодня как учебные проекты.
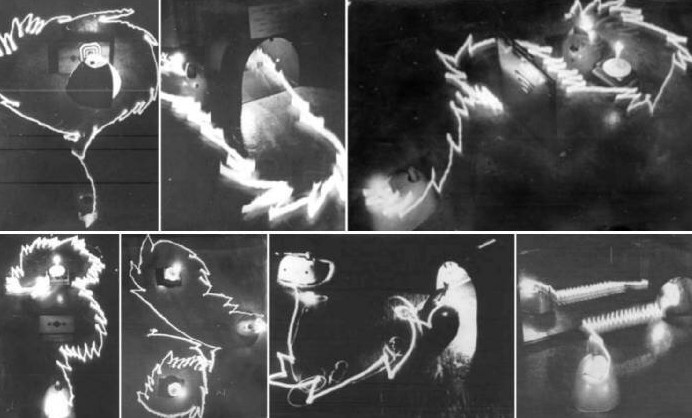
Траекториядвижения «черепашек».
Роботы даже в одинаковых условиях каждый раз вели себя по-новому: их путь по комнате никогда не повторялся
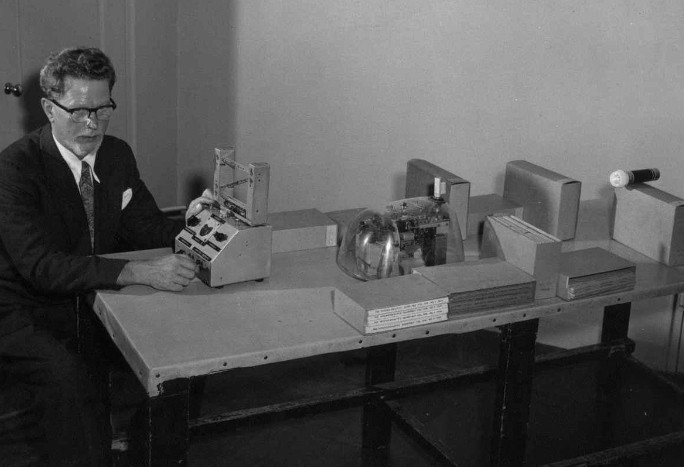
Грей Уолтер за работой. Ученый создал как минимум восемь модификаций «черепашек», отличающихся возможностями. Он отмечал сходство их поведения с живыми существами: роботы никогда в точности не повторяли своих действий, но в целом вели себя в рамках одной поведенческой модели
Краткая история робототехники
Колесное транспортное средство. (≈ 3500 до н. э.)
В Месопотамии (современный Ирак) колесо приспособили для использования на транспортных средствах.
Механическая птица. (≈ 400 до н. э.)
Поздняя античная традиция приписывает Архиту Тарентскому деревянного «голубя», который мог двигаться благодаря пневматическому или паровому принципу. Точная конструкция и дальность его движения неизвестны.
Мощность пневматики. (≈ 270 до н. э.)
Древнегреческий изобретатель Ктесибий из Александрии обнаружил, что сжатый воздух может быть использован для перемещения машин.
Автоматическая музыка. (≈ 1500)
Появились первые инструменты, которые могли воспроизводить мелодии без участия человека-музыканта. Для их создания использовались пружинные механизмы.
Автоматический контроль. (≈ 1600)
Голландский инженер Корнелиус Дреббель изобрел термостат. Механическое устройство применялось для управления температурой внутри печи.
Анимационные актеры. (1725)
В Хайльбронне (Германия) создан механический театр, содержащий 119 анимированных фигур, которые исполняли пьесу о деревенской жизни.
Утка Вокансона. (1739)
Французский изобретатель Жак де Вокансон создал знаменитую механическую утку, которая двигала крыльями, «ела» и «пила». Эффект пищеварения был иллюзией: автомат не переваривал пищу по-настоящему.
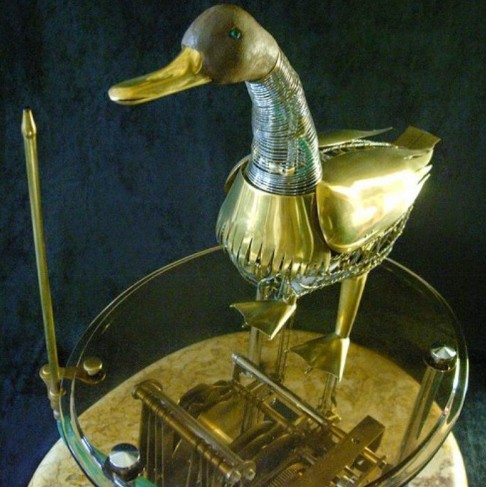
Механическая утка Вокансона
Калькулятор. (1820)
Французский страховой агент Томас де Кольмар изобрел первую практическую вычислительную машину, которая складывала и вычитала, умножала и делила (с трудом) числа.
Логическая алгебра. (1854)
Британский математик Джордж Буль опубликовал трактат «Исследование законов мышления, на которых основываются математические теории логики и вероятностей», в котором рассказал о логической алгебре. Позже она будет использована для проектирования компьютеров и роботов.
Роботы Чапека. (1920)
Действие пьесы чешского писателя Карела Чапека «R.U.R.» («Россумские универсальные роботы») разворачивается на фабрике, производящей роботов — искусственных людей. После публикации произведения слово «робот» стало популярным.
Законы робототехники. (1942)
Американский писатель-фантаст Айзек Азимов в рассказе «Хоровод» сформулировал три обязательных правила поведения (закона) для робота.
Современный компьютер. (1945)
В 1945 году в отчете по проекту EDVAC была подробно описана архитектура хранимой программы, тесно связанная с именем Джона фон Неймана. Этот принцип стал основой огромного числа последующих компьютеров.
«Черепашки» Грея Уолтера. (1948)
Английский нейрофизиолог Уильям Грей Уолтер создал два механических робота — «черепашек»
Элмера и Элси. Несмотря на простую конструкцию, они продемонстрировали поведение, свойственное живым существам.
Тест Тьюринга. (1950)
Британский математик Алан Тьюринг сформулировал идею определения того, может ли машина мыслить. Если люди не могут понять, с кем они говорят (с человеком или компьютером), не видя собеседника, то тест считается пройденным.
Искусственный интеллект. (1956)
Термин «искусственный интеллект» предложил Джон Маккарти при подготовке Дартмутского исследовательского проекта 1956 года; предложение семинара он составлял вместе с Марвином Минским, Натаниэлем Рочестером и Клодом Шенноном.
Перцептрон. (1957–1958)
Американский исследователь Фрэнк Розенблатт разработал перцептрон — одну из первых обучаемых моделей искусственной нейронной сети. В 1958 году был продемонстрирован аппаратный Mark I Perceptron, обучавшийся различать простые зрительные образы.
Промышленный робот. (1961)
Джордж Девол разработал принцип программируемого манипулятора, а Джозеф Энгельбергер помог превратить идею в коммерческий продукт компании Unimation. Первый Unimate установили на заводе General Motors в 1961 году.
Робот с искусственным интеллектом. (1966)
Shakey, разрабатывавшийся с 1966 по 1972 год, стал первым мобильным роботом, способным строить план действий на основе модели окружающей среды и полученной команды.
Интеллектуальное зрение. (1973)
Департамент искусственного интеллекта Эдинбургского университета продемонстрировал робота по имени Freddy II, который может собрать объект, выбирая правильные компоненты.
Cyc. (1984)
Американский исследователь Дуглас Ленат, понимая, что роботы ничего не знают о реальном мире, начал проект Cyc. Его целью стало создание компьютерной базы данных, содержащей все человеческие знания.
Робот в операционной. (1985)
Промышленный манипулятор PUMA 560 использовали для точного позиционирования инструмента при компьютерно-томографически направляемой биопсии мозга. Это был один из ранних этапов роботизированной хирургии, а не автономная операция.
Genghis. (1989)
Один из первых шестиногих роботов разработан в Массачусетском технологическом институте. Каждая нога имеет по два двигателя с обратной связью для более легкой ориентации при столкновении с препятствием.
Победа над человеком. (1997)
Суперкомпьютер Deep Blue II компании IBM выиграл матч из шести партий у сильнейшего шахматиста мира Гарри Каспарова.
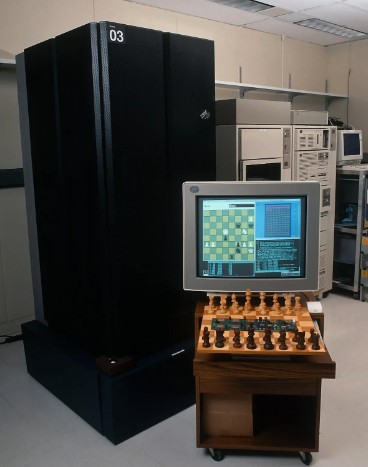
Deep Blue. В названии шахматного суперкомпьютера (дословно означает «темно-синий» или в литературном переводе — «глубокая печаль») сочетаются название проекта Deep Thought («Глубокая мысль») и прозвище Big Blue («Голубой гигант»), данное IBM
RoboCup. (1997)
В городе Нагоя (Япония) прошел первый футбольный турнир среди роботов RoboCup.
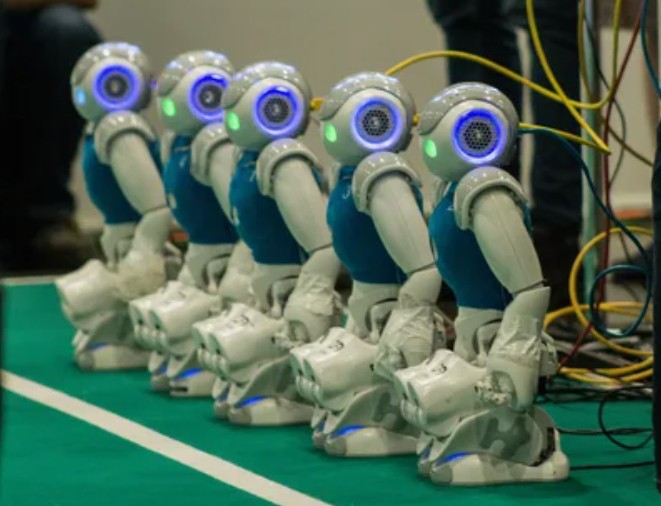
Команда RoboCup. По правилам люди не могут вмешиваться в ход матча: роботы действуют, основываясь на команды, запрограммированные ранее
Honda P3. (1997)
Международная японская компания Honda представила робота-гуманоида P3 — усовершенствованную модель первого в мире автономного прямоходящего робота-андроида Honda P2, который был разработан в 1996 году и являлся предком ASIMO. Honda P3 мог ходить, подниматься по лестнице, пожимать руку и вставать с колен.
Эксперимент Кевина Уорвика. (1998)
Профессор Кевин Уорвик из Университета Рединга имплантировал себе RFID-чип в рамках эксперимента Cyborg 1.0. Система могла идентифицировать его рядом с оборудованием и автоматически выполнять заранее настроенные действия. Формулировка «первый киборг» была частью публичного описания проекта, а не общепринятым научным титулом.
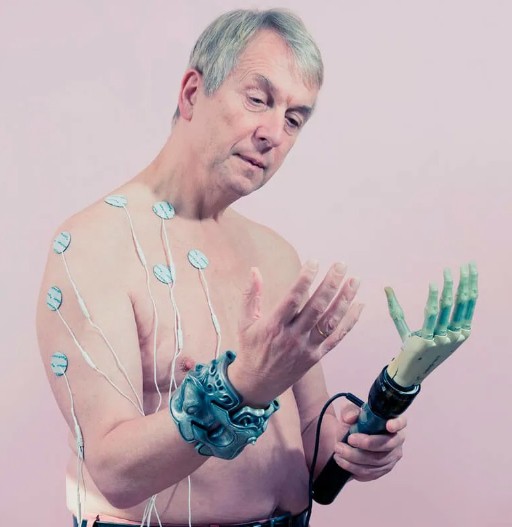
Кевин Уорвик. Профессор вживил себе не один чип. Главной задачей последующих экспериментов была интеграция собственной нервной системы с нейронным интерфейсом
AIBO. (1999)
Компания Sony выпустила коммерческую роботизированную собаку AIBO, которая стала одним из самых известных домашних роботов конца 1990-х годов.
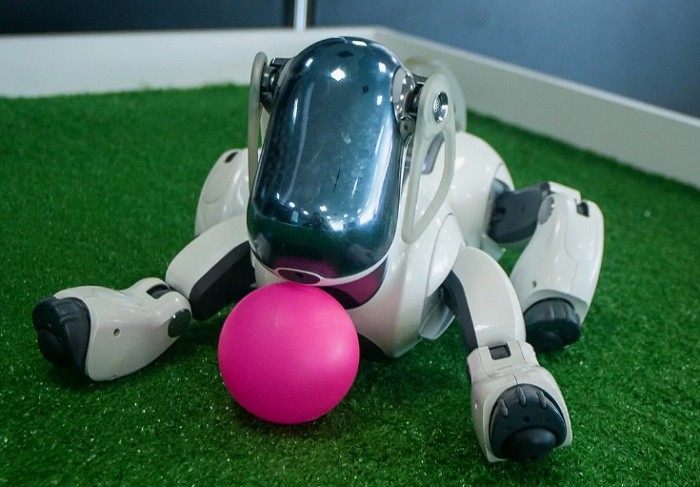
AIBO третьего поколения. Робот в виде собачки узнает хозяина в лицо и по голосу. Окликнув его, вы увидите, как вздрогнут ушки и к вам повернется забавная мордочка, сияющая разноцветными огоньками. AIBO не просто двигается, он играет с мячиком, удовлетворяет свое любопытство, общается с хозяином
Робот-хирург Da Vinci. (2000)
В 2000 году система da Vinci получила разрешение FDA для ряда лапароскопических процедур. Это роботизированная хирургическая система, которой управляет врач; самостоятельно проводить операцию она не может.
Космический помощник. (2001)
Разработанный в Канаде роботизированный манипулятор «Канадарм-2» начал работу на Международной космической станции.
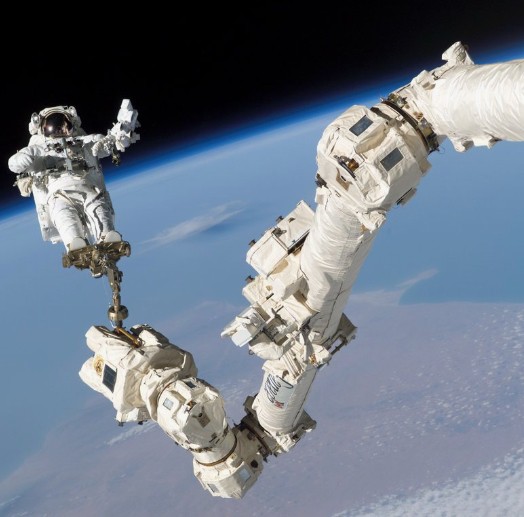
«Канадарм-2» в работе. Робототехнический комплекс удерживает американского астронавта Стивена Робинсона в открытом космосе
Марсоходы Spirit и Opportunity. (2003–2004)
NASA запустило марсоходы Spirit и Opportunity в 2003 году, а посадку на Марс они выполнили в январе 2004 года.
Санитары. (2004)
Американская компания Vecna Technologies представила рабочий прототип робота BEAR, предназначенного для спасательных работ на поле боя.
Модульное самокопирование. (2005)
В Корнельском университете продемонстрировали модульные машины, способные собирать копию своей конструкции из заранее подготовленных одинаковых модулей. Это важный эксперимент по самореконфигурации, но не «размножение» из сырья в биологическом смысле.
Беспилотные автомобили. (2014)
Google показал компактный прототип беспилотного автомобиля Firefly без привычных органов управления. Однако исследования автономного транспорта велись задолго до 2014 года; проект Google позднее был выделен в компанию Waymo.
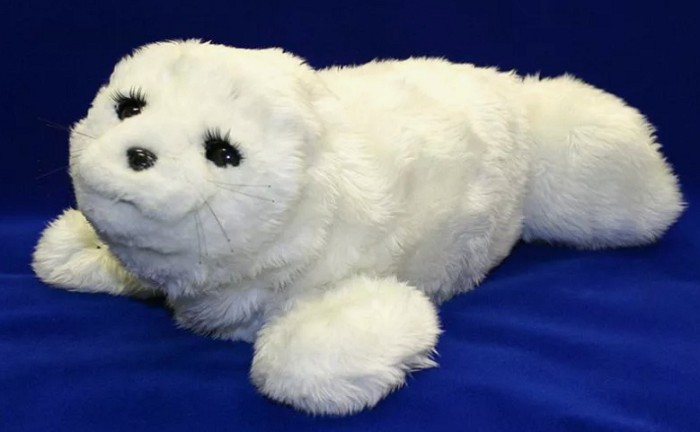
Терапевтический робот Паро. Разработка японца Таканори Сибаты в виде детеныша гренландского тюленя предназначена для оказания успокаивающего действия на пациентов больниц и домов престарелых. Звуки, воспроизводимые Паро, — специально записанный голос животного. Робот снабжен тактильными сенсорами, позволяющими ему реагировать на ласку и голос, выражать удивление, радость, гнев
В чем-то роботы опередили человека. Они уже побывали на Марсе и на дне океана, передвигаются по лунной поверхности и вулканической лаве. Благодаря получаемым от машин сведениям человечество совершает большое количество открытий, которые были бы невозможны без таких помощников. Прогресс не стоит на месте. Технологии, которые еще несколько десятков лет назад казались чем-то недостижимым, сегодня стали вполне обыденными. Поэтому интересно, какие роботы появятся в будущем. Ученые, инженеры, социологи, футурологи и специалисты множества других областей работают сообща, чтобы вывести разработки роботов на принципиально новый уровень.
Роботизация Земли
Роботы давно перестали быть простой игрушкой. С каждым годом они становятся все более востребованными в промышленности: число машин, выполняющих работу, которую раньше делали люди, растет с каждым днем.
Автоматизация различных процессов актуальна в настоящее время во всем мире.
- По данным International Federation of Robotics, в 2024 году в мире установили около 542 тысяч промышленных роботов; 74 % новых установок пришлись на Азию.
- Первый в мире отель, обслуживанием которого практически полностью занимаются роботы, был открыт в 2015 году в японском городе Нагасаки, после чего подобные заведения появились еще в нескольких городах страны.
- В 2024 году в эксплуатации во всем мире находилось около 4,66 млн промышленных роботов. При этом по одной только динамике роботизации нельзя напрямую определить число потерянных или созданных рабочих мест: на занятость одновременно влияют технологии, перенос производства, спрос, производительность и структура экономики.
- В середине 2010-х годов публиковались прогнозы о том, что автоматизация и искусственный интеллект могут привести к потере миллионов рабочих мест уже к 2020 году. Это были сценарные оценки, а не установленный итог: роботизация одновременно вытесняет одни профессии, меняет другие и создаёт новые виды занятости.
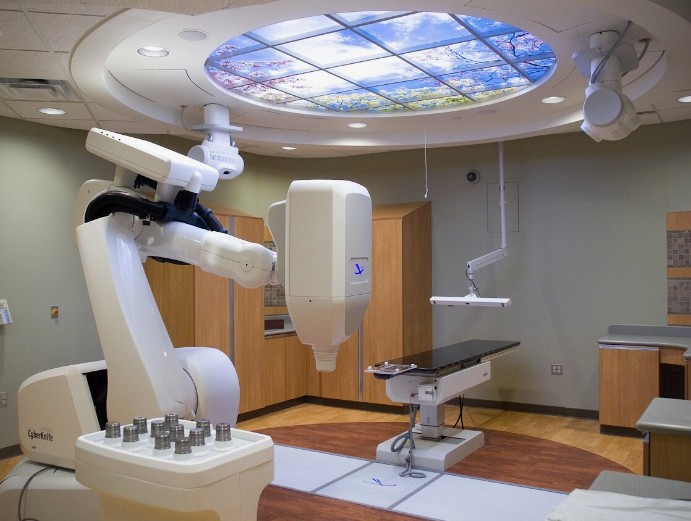
CyberKnife. Роботизированная система направляет пучки ионизирующего излучения на опухоль с разных направлений. Это технология лучевой терапии (радиохирургии), а не робот, который хирургически «вырезает» опухоль
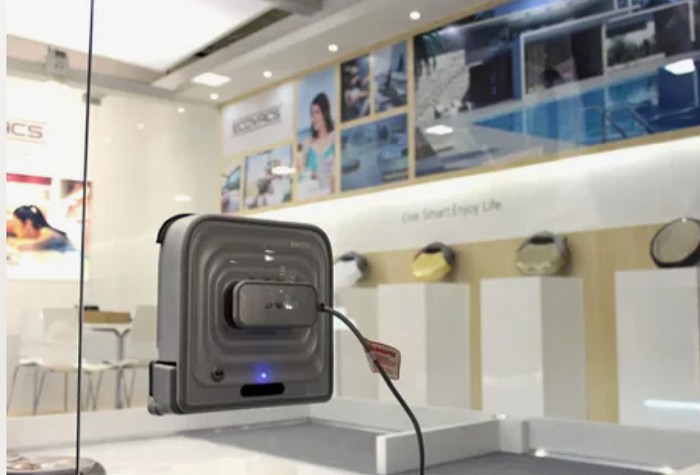
Робот для мытья окон. Прямоугольная форма позволяет ему лучше мыть углы окон — невозможность осуществить это долгое время считалась одним из самых слабых мест подобных устройств
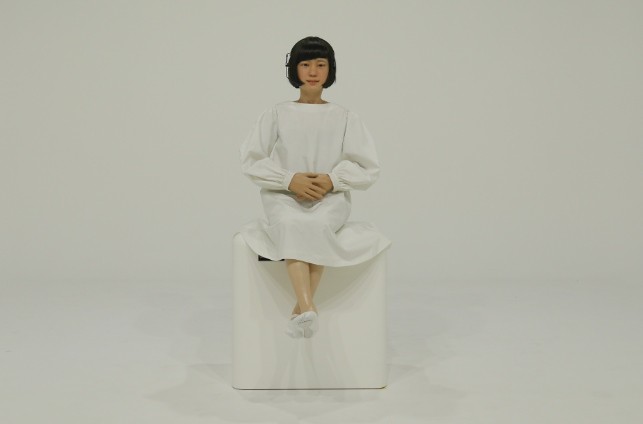
Kodomoroid. Этого реалистичного андроида, похожего на подростка, можно использовать в качестве телевизионного ведущего: он умеет читать тексты с разной интонацией, жестикулировать и подражать человеческой мимике