
Как роботы двигаются
Для того чтобы иметь возможность выполнять поставленные задачи, роботам необходимо двигаться.
Для перемещения у робота должно быть какое-то подобие мышц, приводящих в движение его руки и ноги. Ученые и инженеры трудятся над этим на протяжении десятилетий, непрерывно совершенствуя технологии.
Колеса или гусеницы
Один из самых простых способов заставить робота двигаться — использовать колеса или гусеницы. Снабженные подобными механизмами машины способны двигаться с достаточно большой скоростью в любом направлении. Колеса особенно эффективны на сравнительно ровных поверхностях, а гусеницы дают лучшую проходимость на грунте и неровностях. Однако лестницы, крупные завалы, глубокие разрывы поверхности и очень сложный рельеф для такой ходовой части остаются проблемой.
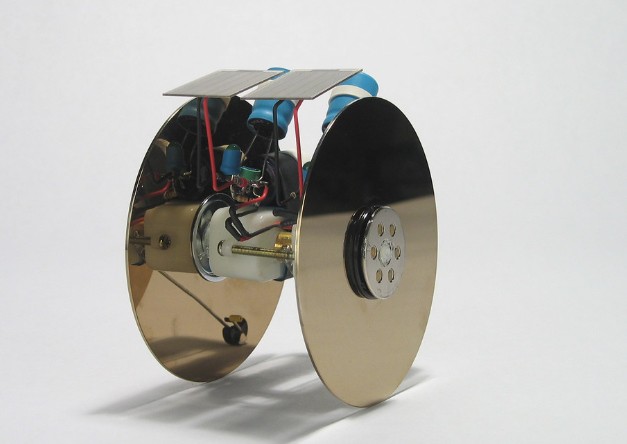
Роботы BEAM. Отличаются крайне простым дизайном и полным отсутствием гибкости, но быстро выполняют поставленные задачи
Ноги
Для роботов, используемых в более сложных условиях, созданы механизмы, которые позволяют им шагать. Машины, способные поднимать и переставлять конечности, могут выполнять задачи, недоступные колесным аналогам. Например, двигаться по лестнице вверх и вниз. Для этого нужны более сложные и, следовательно, дорогие узлы. Механика шагающих роботов требует непростой настройки, так как они могут потерять равновесие.
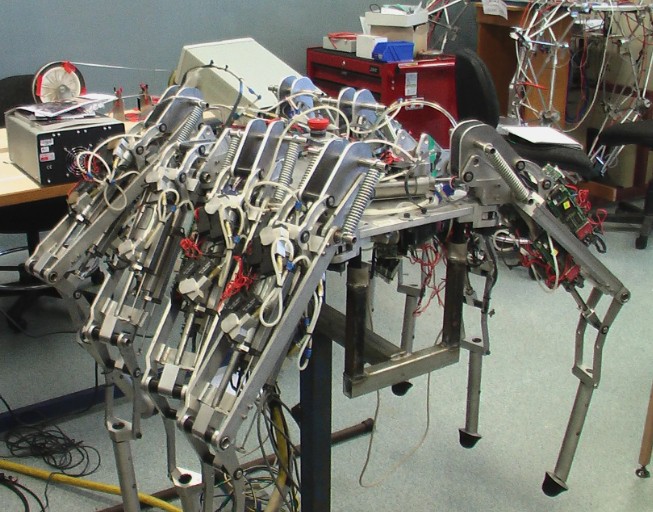
Прототип робота Robug IV.
Восьминогий робот собран из легкого алюминия, но большое количество электроники, необходимой для движения, делает его достаточно тяжелым.
В рабочем состоянии тело робота находится ниже колен. В этом его конструкция повторяет строение пауков
Все лучшее — от природы
В последние десятилетия инженеры все чаще берут за основу механизмы движения биологических видов. Роботы-рыбы, -пауки и -змеи заимствуют отдельные принципы движения у животных, что помогает приспособить машину к воде, узким пространствам или сложному рельефу. Однако по ловкости, энергоэффективности и универсальности такие аппараты обычно еще уступают живым прототипам. Отработанные на таких «игрушках» механизмы в дальнейшем применяются с прикладными целями: в медицине, военном деле, для создания машин, используемых в спасательных операциях, и т. д.
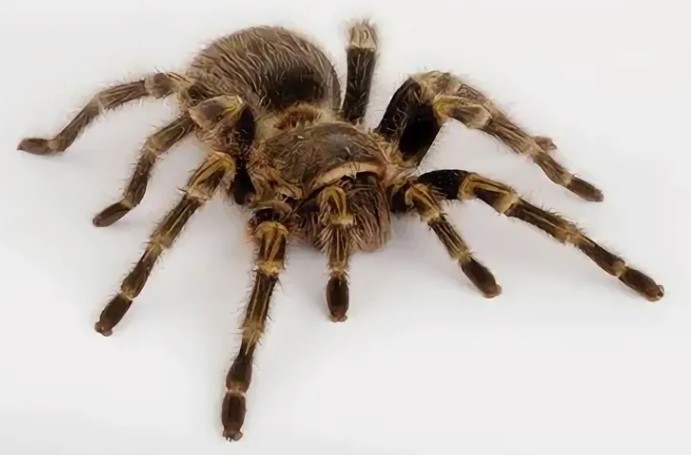
Тарантул. Движение пауков не раз вдохновляло инженеров при конструировании различных моделей роботов. Когда членистоногое поднимает одну конечность, оставшихся на земле достаточно, чтобы удержать равновесие
Искусственные мышцы
Для приведения роботов в движение используют разные типы приводов. В большинстве современных машин распространены электродвигатели; гидравлика применяется там, где требуется большая сила, а пневматика удобна в некоторых манипуляторах и мягкой робототехнике. Искусственные мышцы — отдельное направление исследований: такие приводы могут быть легкими и гибкими, но пока имеют собственные ограничения по скорости, ресурсу, управлению и энергоэффективности.
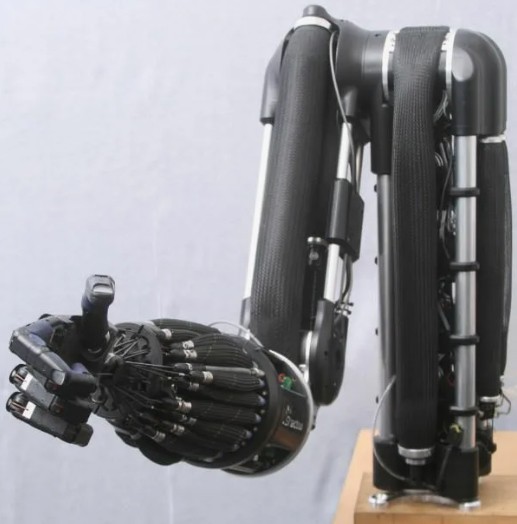
Роботизированная рука. В отдельных конструкциях применяются пневматические искусственные мышцы: эластичная камера под давлением меняет форму и укорачивается, создавая тяговое усилие. В других манипуляторах используются электрические, гидравлические или иные приводы; конкретная схема зависит от требуемой силы, точности и массы
Траектория движения
Для ориентации современные роботы используют камеры и другие датчики: лидары, радары, инерциальные измерители, датчики положения приводов и контакта. Система управления оценивает положение робота и препятствий, планирует или корректирует траекторию и передает команды приводам. Степень самостоятельности зависит от конкретной машины и задачи.
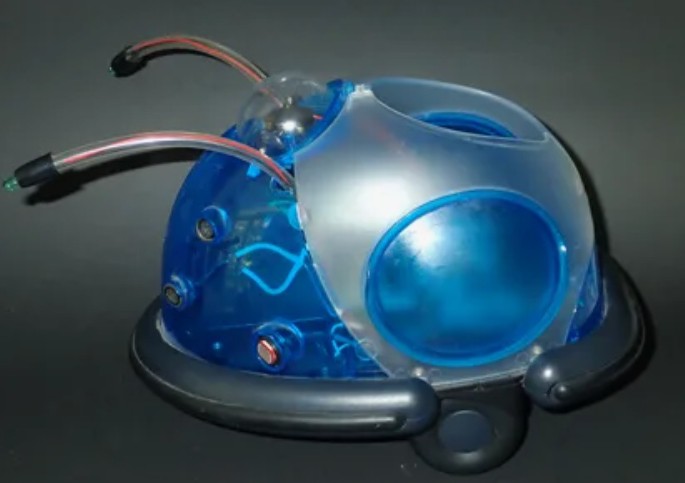
Cybot. Робот имеет множество датчиков, которые помогают ему ориентироваться в пространстве, и три колеса, за счет чего он может совершать маневры даже на ограниченном участке. Это облегчает контроль, механизм тратит больше ресурсов на разработку маршрута, а не на само передвижение
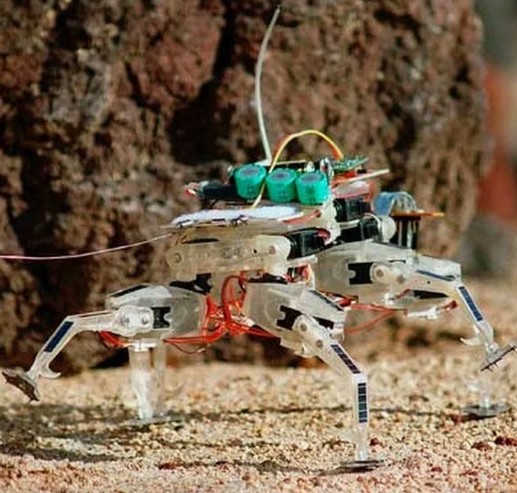
Spiderbot. Робот оснащен шестью ногами, но, по заверениям разработчиков, их количество можно многократно увеличить. Некоторые из конечностей могут быть заменены на рабочие инструменты. Будущая заявленная цель — выполнение задач на поверхности других планет