
Космические роботы
Роботизированные технологии изучения космоса ушли гораздо дальше по сравнению с теми, что применялись в «Луноходе-1» — советском роботе, который первым был спущен на поверхность небесного тела. Даже первый беспилотный космический корабль («Спутник») имел на борту полуавтоматические компоненты, хотя их возможности были весьма ограничены.
После завершения лунной программы «Аполлон» автоматические аппараты стали играть особенно важную роль в исследовании дальнего космоса. Роботизированные миссии обычно обходятся дешевле пилотируемых, не подвергают риску экипаж и позволяют годами собирать научные данные в условиях, где работа человека пока невозможна или слишком сложна.
В 2009 году данные индийского аппарата «Чандраян-1» помогли подтвердить присутствие воды и гидроксильных соединений на Луне; отдельные приборы миссии также дали важные сведения о водяном льде в постоянно затенённых областях у полюсов. Это хороший пример того, как автоматические аппараты дополняют результаты пилотируемых экспедиций и позволяют исследовать районы, куда астронавты программы «Аполлон» не высаживались.
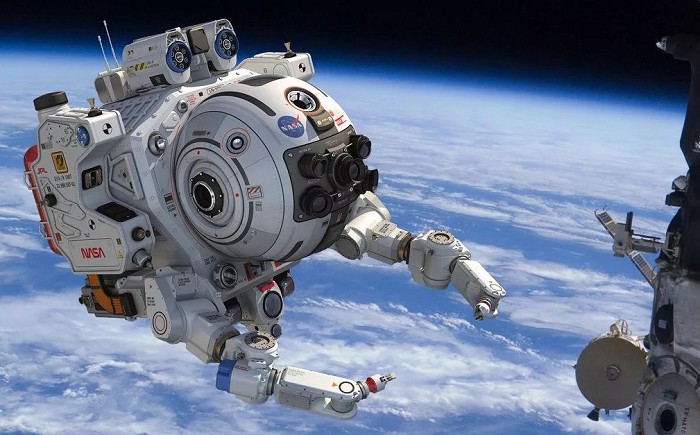
Автоматические аппараты стали основным средством непосредственного исследования Марса и многих других тел Солнечной системы. Роботизированные устройства существуют в самых разных вариантах: спутники и орбитальные аппараты, посадочные модули, планетоходы и автоматические манипуляторы, работающие в том числе на пилотируемых орбитальных станциях.
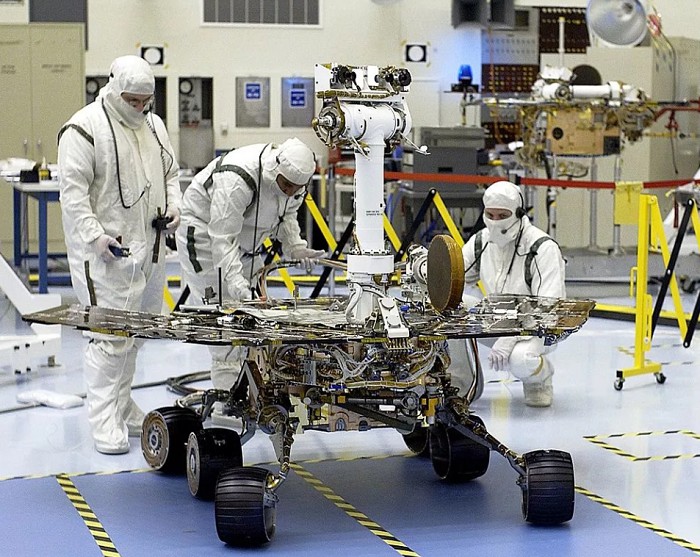
Одни из наиболее впечатляющих космических роботов — планетоходы. Первым дистанционно управляемым колёсным аппаратом на другом небесном теле стал советский «Луноход-1» в 1970 году; год спустя в миссии «Аполлон-15» впервые применили пилотируемый лунный автомобиль. Современные планетоходы сочетают команды с Земли с бортовой автоматикой и всё большей автономностью: задержка радиосигнала делает непрерывное дистанционное управление на Марсе невозможным.
Исследование Марса
На сегодняшний день состоялось несколько миссий по изучению Марса с высадкой марсоходов. Первым был «Соджорнер», который доставили на Марс вместе со спускаемой станцией «Марс Патфайндер» в рамках программы Mars Pathfinder. Они опустились на поверхность Марса в 1997 году и передавали данные в течение 83 марсианских суток. Второй и третий марсоходы («Оппортьюнити» и «Спирит») в рамках программы Mars Exploration Rover были доставлены на Марс с разницей в три недели в 2004 году.
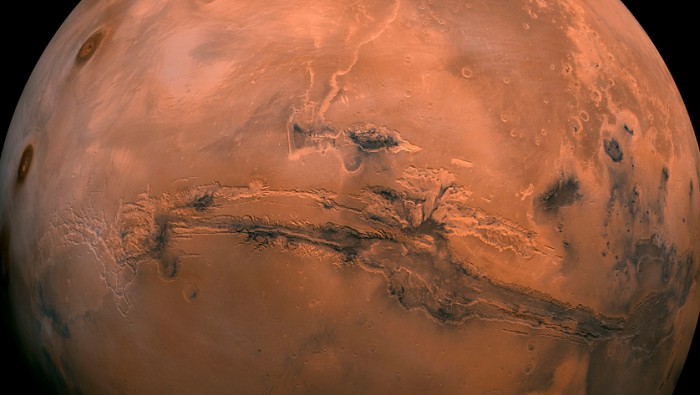
«Спирит» проработал около шести лет; последний сеанс связи с ним состоялся в 2010 году. «Оппортьюнити» установил рекорд долговечности среди марсоходов своего времени: последний сигнал был получен 10 июня 2018 года, а NASA завершило миссию 13 февраля 2019 года. В 2012 году на Марс прибыл марсоход «Кьюриосити», а в 2021 году — «Персеверанс». По состоянию на 2026 год оба продолжают исследования Марса.
Американские марсоходы не первыми достигли Марса. Советский аппарат «Марс-2» разбился о поверхность планеты в 1971 году.
Марсоход «Оппортьюнити»
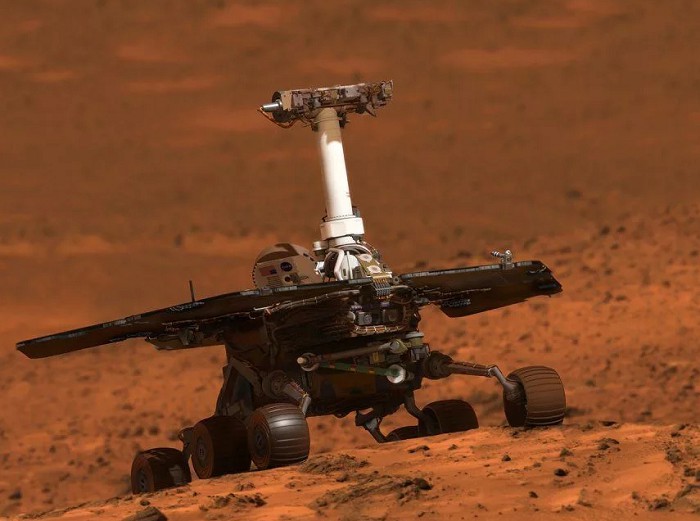
Марсоход «Оппортьюнити» из программы Mars Exploration Rover (MER) передавал данные с поверхности Марса более 14 лет — намного дольше рассчитанного срока. Его бортовой компьютер был построен на радиационно-стойком 32-разрядном процессоре RAD6000 с частотой 20 МГц; скромные по бытовым меркам характеристики были выбраны прежде всего ради надёжности в условиях космического полёта.
Для работы в условиях холодных марсианских ночей электроника «Оппортьюнити» размещалась в теплоизолированном корпусе; конструкция сочетала пассивную теплоизоляцию, внутренние источники тепла и систему контроля температуры. Похожий подход использовался и на втором марсоходе программы MER — «Спирите», связь с которым была потеряна в 2010 году.
Марсоход «Оппортьюнити» обязан своей долгой жизнью марсианским ветрам, которые сдувают пыль с его солнечных батарей.
Марсоход «Кьюриосити»
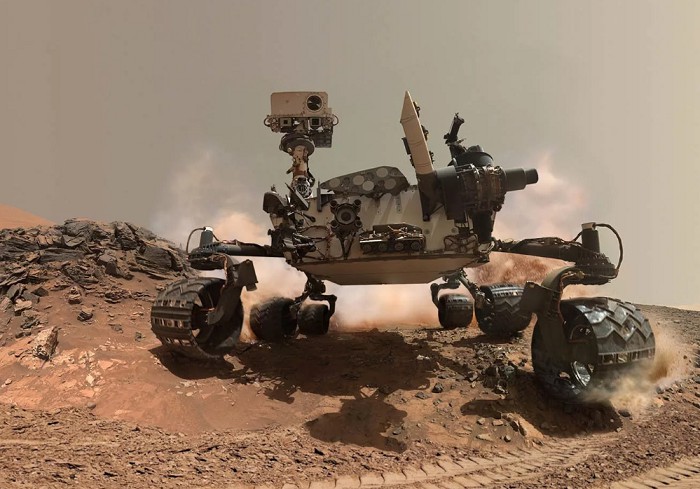
Марсианская научная лаборатория Mars Science Laboratory (MSL) стала следующим крупным этапом программы NASA по исследованию поверхности Марса после марсоходов «Спирит» и «Оппортьюнити».
В рамках этой миссии в августе 2012 года на поверхность Марса был спущен марсоход «Кьюриосити». Его основная научная задача — изучать геологию и прошлую обитаемость района кратера Гейла, а не искать живые организмы напрямую. Первичная программа была рассчитана примерно на один марсианский год, но миссию многократно продлевали; по состоянию на 2026 год «Кьюриосити» продолжает работу.
Миниатюризация рентгеновского дифрактометра CheMin для «Кьюриосити» дала земные применения: родственные портативные приборы используют, например, в геологии, археологии и для выявления поддельных лекарств.
Марсоход «Соджорнер»
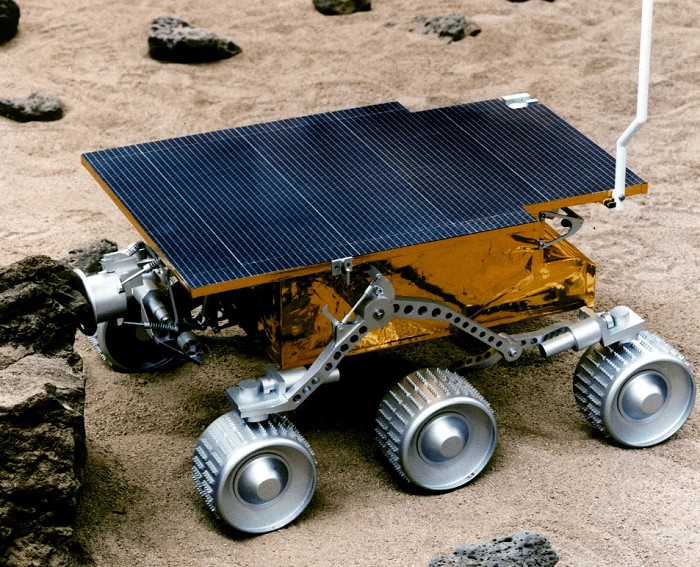
«Соджорнер» стал первым действительно независимым марсоходом, в значительной степени восстановившим репутацию NASA в области космических исследований, когда коснулся поверхности Марса в июле 1997 года. Хотя он проехал всего 100 м за 83 дня, это было в 12 раз больше, чем ожидалось. Он собрал огромное количество данных, включая более 8,5 миллиона атмосферных измерений и 550 изображений.
Марсоход-попрыгунчик
Британские ученые разработали проект робота, который способен передвигаться по Красной планете, совершая прыжки на расстояние более 0,8 км за раз. Марсоход Mars Geyser Hopper будет преодолевать скалистый ландшафт, перепрыгивая через препятствия.
Длина аппарата составляет 2,5 м, а вес — 1092 кг, что несколько превышает аналогичные параметры марсохода NASA «Кьюриосити». В процессе прыжка марсоход сможет подняться на высоту до 900 метров. Это будет достигаться за счет того, что сердечник радиоактивного теплового конденсатора обеспечит тягу через ракетное сопло. Двуокись углерода, которой богата марсианская атмосфера, будет сжиматься и сжижаться внутри марсохода, превращаясь в топливо.
В случае успеха марсоход-попрыгунчик позволит ускорить процесс исследования Марса, поскольку ему будет проще путешествовать по сложным ландшафтам этой планеты с ее Олимпом и другими горами, кратерами и каньонами. Колеса таких аппаратов, как «Кьюриосити», застревают на склонах и в песчаной, каменистой текстуре поверхности планеты. Марсоход-попрыгунчик будет использовать магниты, расположенные в четырехметровых ногах, позволяющих ему совершать прыжок за прыжком. Эти магниты будут создавать вихревые токи, чтобы произвести амортизирующее действие.
По состоянию на 2026 год утверждённой пилотируемой экспедиции на Марс с датой старта в 2030 году нет; сроки таких проектов остаются предметом долгосрочного планирования.
Предложенная специалистами компании Astrium и университета Лестера, эта концепция впервые была разработана в 2010 году. Небольшая проблема заключается в скорости сбора СО2, при которой нынешней системе требуется несколько недель, чтобы полностью заполнить топливный бак. Тем не менее, этот аппарат бóльшую часть времени будет находиться в состоянии покоя, тщательно обыскивая поверхность Марса, так что эта проблема не должна оказаться критической.
Программы изучения Марса
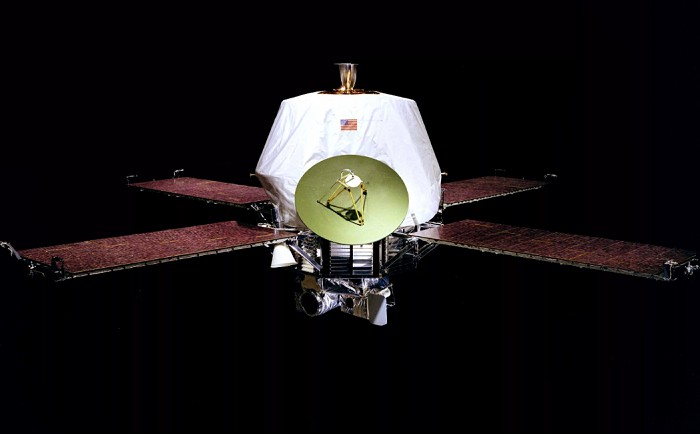
Первая попытка запустить аппарат для исследования Марса была предпринята СССР в 1960 году, но аппарат серии 1M не вышел на межпланетную траекторию. В 1971 году NASA «Маринер-9» стал первым искусственным спутником Марса. Советский посадочный аппарат «Марс-3» в том же году первым совершил мягкую посадку, хотя связь с ним продолжалась лишь считанные секунды; «Викинг-1» в 1976 году стал первой полностью успешной долговременной посадочной миссией. К 2026 году на поверхности Марса продолжают работать два марсохода NASA — Curiosity и Perseverance. На орбите действуют несколько научных аппаратов разных стран, в том числе Mars Express, Trace Gas Orbiter, MAVEN и другие.
Экзомарс
Программа ExoMars направлена на поиск признаков прошлой жизни на Марсе и исследование его среды. Первый этап — орбитальный Trace Gas Orbiter — был запущен в 2016 году и продолжает научную работу. После прекращения прежней схемы сотрудничества ЕКА и Роскосмоса второй этап программы был перестроен: европейский марсоход Rosalind Franklin теперь готовится ЕКА при участии NASA и других партнёров.
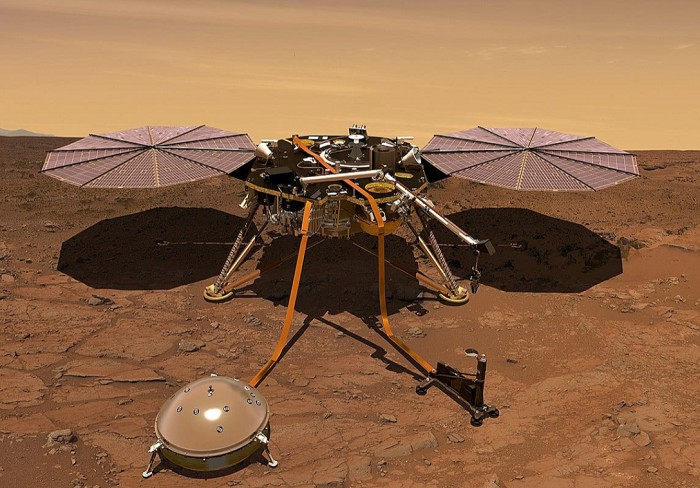
Старт программы неоднократно переносился. В рамках миссии ExoMars-2016 14 марта 2016 года были запущены Trace Gas Orbiter и демонстрационный посадочный модуль Schiaparelli. TGO успешно вышел на орбиту Марса, а Schiaparelli разбился при посадке 19 октября 2016 года. Второй этап, который прежде называли «Экзомарс-2020», после дальнейших переносов и изменения международного сотрудничества получил новую конфигурацию.
Теперь мы рассмотрим машины из программы «Экзомарс» и узнаем их цели и принципы работы.
Марсоходы ЕКА
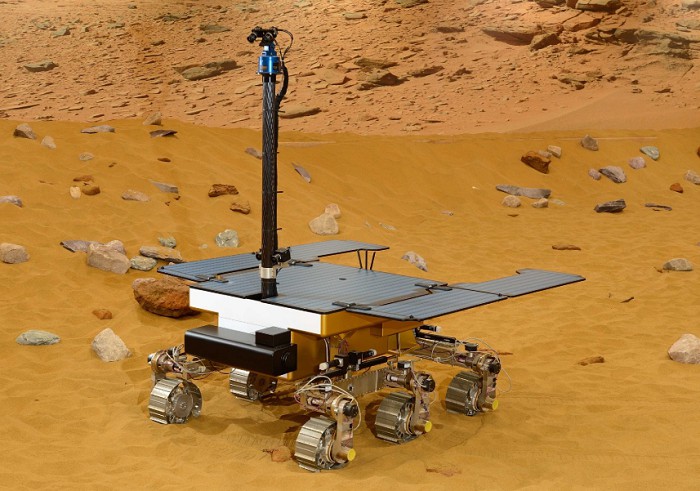
В актуальной версии миссии европейский марсоход Rosalind Franklin должен исследовать древние породы и бурить грунт на глубину до двух метров в поисках химических признаков прошлой жизни. ЕКА планирует запуск в окне октября—декабря 2028 года с территории США; прибытие к Марсу ожидается примерно в 2030 году.
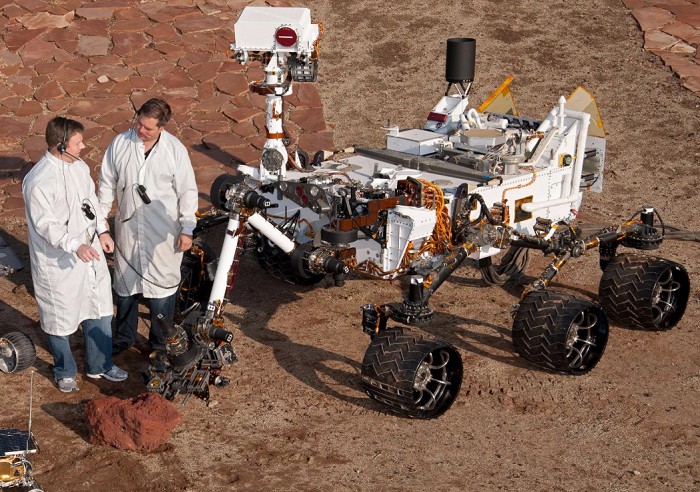
Функцией марсохода ЕКА является подповерхностное бурение и взятие проб. Наземный контроль будет выбирать для него цели, основываясь на изображениях, полученных с установленных на борту камер, и перемещать его на расстояние в 100 м за сол (марсианский день). Шесть колес будут не только передвигать аппарат, но и регулировать его высоту и угол наклона, а гироскопы и инклинаторы помогут ему преодолевать участки мягкой почвы. Устройство для взятия проб способно пробурить скважину глубиной в 2 м для извлечения грунта и изучения подповерхностного состава. Четыре инструмента (полезная нагрузка «Пастер») будут измельчать почву в порошок и изучать ее химический и физический состав, прежде чем отправить данные обратно на Землю через орбитальный аппарат ЕКА (со скоростью 100 мегабит в сол).
Первоначальная конфигурация второго этапа ExoMars предусматривала российскую посадочную платформу «Казачок», которая после высадки марсохода должна была работать как самостоятельная научная станция. После прекращения сотрудничества ЕКА и Роскосмоса этот вариант отменили. В нынешней миссии ЕКА создаёт новую посадочную систему; NASA предоставляет, в частности, тормозные двигатели и услугу запуска. Посадочная платформа предназначена прежде всего для безопасной доставки и съезда Rosalind Franklin и не будет долговременной научной станцией.
Первым аппаратом для поиска жизни на Марсе стал посадочный модуль NASA «Викинг» в 1976 году.
Орбитальный аппарат «Трейс Гас Орбитер»
Trace Gas Orbiter отправился к Марсу в 2016 году и продолжает исследовать состав атмосферы, включая следовые газы, а также служит важным ретранслятором связи. Старое утверждение о том, что он должен обеспечить посадку платформы с марсоходом в 2020 году, устарело: Rosalind Franklin готовится к отдельному запуску в 2028 году.
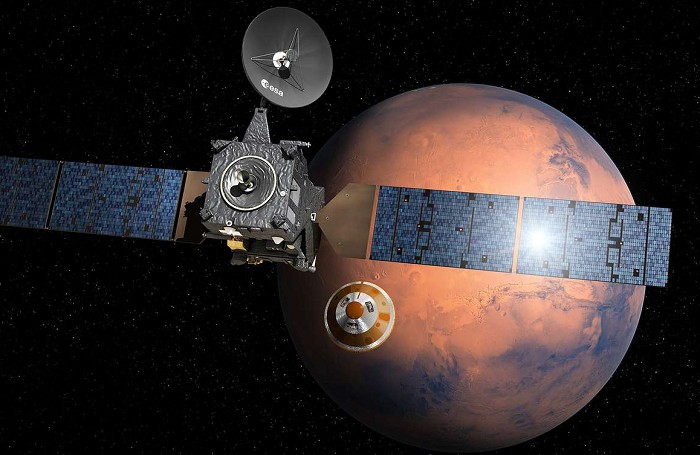
«Трейс Гас Орбитер» оборудован двухкомпонентной двигательной системой и двумя панелями солнечных батарей площадью 20 м², которые обеспечивают его питанием в 2000 Вт, в дополнение к двум модулям литийионных аккумуляторов, используемых, когда аппарату недоступен солнечный свет. Вместе эти два источника питания позволят орбитальному аппарату работать на протяжении нескольких лет. Четыре антенны обеспечат связь как с Землей, так и с другими аппаратами на поверхности Марса, а научное оборудование будет заниматься сбором данных о марсианской атмосфере.
Посадочный модуль
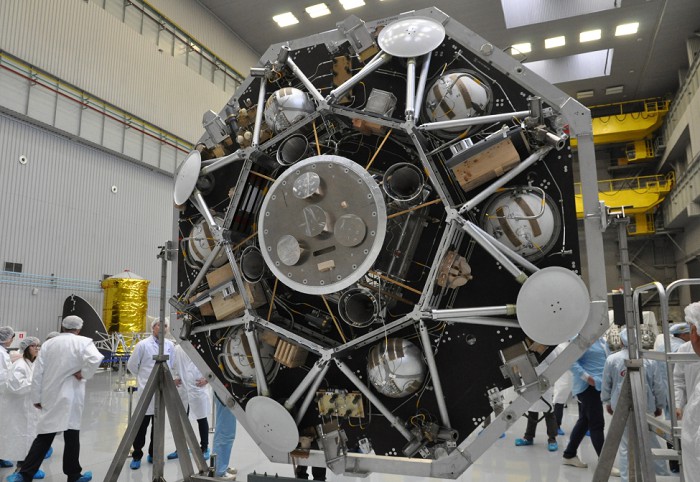
Посадка тяжёлого аппарата на Марс сложна из-за сочетания заметной гравитации и очень разреженной атмосферы. В современной конфигурации миссии Rosalind Franklin новая посадочная система ЕКА использует теплозащитный экран, парашюты и тормозные двигатели. После посадки платформа должна обеспечить развёртывание и съезд марсохода; отдельного долговременного научного комплекса, предусмотренного старым проектом «Экзомарс-2020», в новой схеме нет.
Луноходы
Луноход был самым обсуждаемым устройством на Земле до появления марсоходов.
Хотя луноходы кажутся едва ли сложнее гольф-каров по сравнению с сегодняшними марсоходами, влияние их было огромным. С их помощью астронавты перемещались и перевозили оборудование намного дальше, чем это было возможно пешком, и привозили образцы горных пород, которые астронавты миссий «Аполлон 15–17» позже доставили на Землю.
Впервые луноход был использован в миссии «Аполлон-15» в 1971 году. Стоимость четырех построенных луноходов составила 38 миллионов долларов (около 200 миллионов долларов по сегодняшнему курсу). Луноходы приводились в действие двумя 36-вольтными неперезаряжаемыми батареями и обладали максимальной скоростью в 12,88 км/ч, хотя рекорд скорости передвижения по Луне, который установил астронавт Юджин Сернан, все еще не побит — 18,02 км/ч. Все три лунохода остались на поверхности Луны после того, как их миссия завершилась.
Луноходы 1 и 2
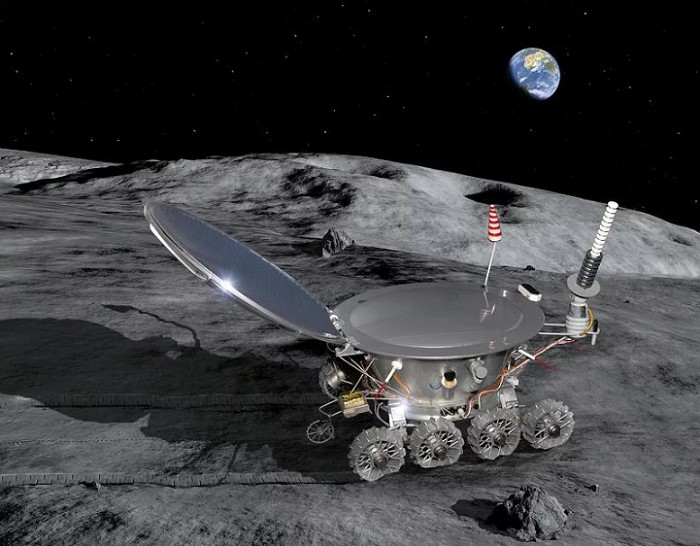
«Аполлон» хоть и доставил Армстронга на Луну, но эталоном робототехники был «Луноход».
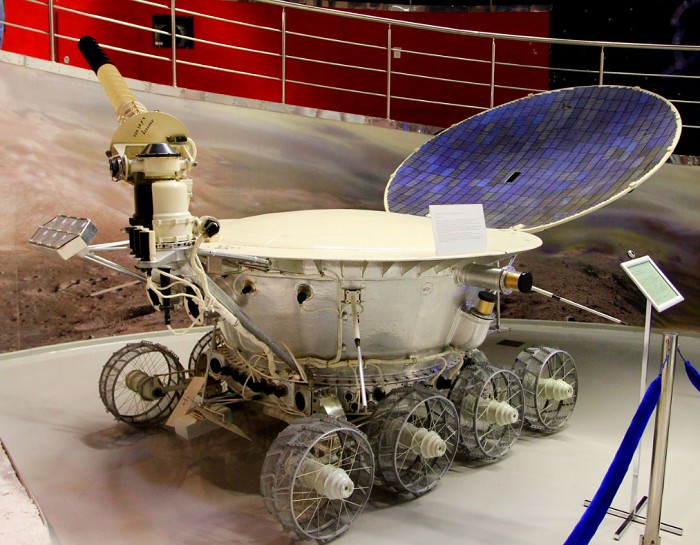
«Луноход-1» был первым беспилотным транспортным средством, спустившимся на поверхность Луны в 1970 году. Созданный советскими конструкторами, управляемый луноход был хорошо оснащен по всей длине корпуса, составляющей с открытой солнечной батареей 4,42 м. В оборудование входили две телевизионные камеры (одна резервная), четыре панорамных телефотометра, рентгеновский флуоресцентный спектрометр и рентгеновский телескоп, детектор радиации, одометр-пенетрометр и даже простой лазерный рефлектор. Луноход получал электропитание от перезаряжаемых солнечных батарей и имел коническую антенну для получения телеметрических данных. Он превысил время своей миссии, прослужив почти 301 сутки и проехав свыше 10 км, выполнив за это время многочисленные исследования грунта и передав более 200 панорам и свыше 20 000 снимков поверхности.
В 1970 году «Луноход-1» стал первым беспилотным транспортным средством, спустившимся на поверхность космического объекта.
В 1973 году за ним последовал усовершенствованный «Луноход-2» похожей конструкции, оборудованный восемью колесами, солнечной батареей, оснащенный тремя телевизионными камерами, приборами для изучения механических характеристик грунта и солнечного излучения, астрофотометром для измерения уровня видимого и ультрафиолетового света, магнитометром, радиометром и лазерным фотоприемником. Его миссия длилась почти четыре месяца, прежде чем «Луноход-2» перегрелся. За это время он преодолел 37 км и отправил 86 панорам и около 80 000 кадров телесъемки.
Поприветствуем «Атлета»
В 2000–2010-х годах Лаборатория реактивного движения NASA (JPL) испытывала концепцию ATHLETE — многоопорную роботизированную платформу с колёсами на концах ног. Проект служил технологическим стендом для будущих лунных и планетных транспортных систем, а не серийным планетоходом, который «разрабатывается в настоящее время».
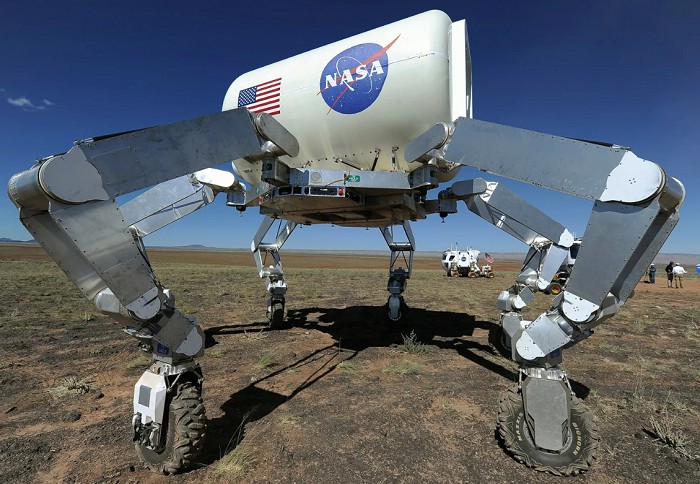
Внешний вид «Атлета» впечатляет. Размером с небольшой автомобиль, он похож на огромного паука с телом в виде центральной базы и шестью выдвижными ногами, каждая из которых заканчивается колесом. Такая конструкция позволяет «Атлету» перемещаться по различным ландшафтам.
В демонстрационных проектах ATHLETE рассматривались разные способы управления, модульная стыковка с полезной нагрузкой и использование ног не только для движения, но и для работы с рельефом. Эти идеи изучались как технологические решения для будущей лунной инфраструктуры.
ATHLETE так и не стал штатной системой лунной программы, однако наработки по многоопорным роботам и автономному перемещению продолжают использоваться в исследовательских проектах робототехники.
Дистанционно управляемая система манипулирования «Канадарм»
Дистанционно управляемые системы манипулирования разрабатываются с пятидесятых годов, но только в 1975 году они получили собственное название. «Канадарм» стал одновременно и национальной инженерной гордостью страны, которая спроектировала и построила его (Канада), и самым узнаваемым и многофункциональным инструментом на кораблях «Спейс шаттл».
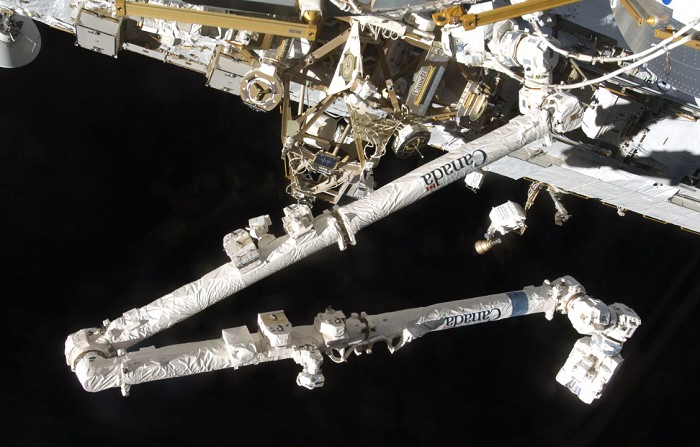
«Дистанционно управляемая система манипулирования Шаттла» (таково его настоящее название) — это 15-метровый рычаг, способный поднимать грузы и манипулировать ими с небольшой скоростью, но достаточно точно. Он широко использовался в миссиях «Спейс шаттл» для различных целей, включая перевозку грузов, сбивание льда с фюзеляжа и выполнение базового ремонта космического телескопа «Хаббл». «Канадарм» всегда функционировал без сбоев. Его преемник, «Канадарм2», работает в составе МКС и используется для перемещения грузов массой до 116 000 кг. Это устройство применяется также для удержания космонавтов и инструментов при работе в открытом космосе.
Человекоподобные роботы
Когда первоначальный вариант «Робонавта» был представлен в Космическом центре имени Линдона Джонсона в 1996 году, его конструкция, напоминающая Давроса — персонажа британского сериала «Доктор Кто», — создавала впечатление ненадежности. Как устройство на фиксированном колесном шасси может оказать реальную помощь в условиях открытого космоса? Ответом стал «Робонавт 2», разработанный Космическим центром имени Линдона Джонсона и компанией General Motors.
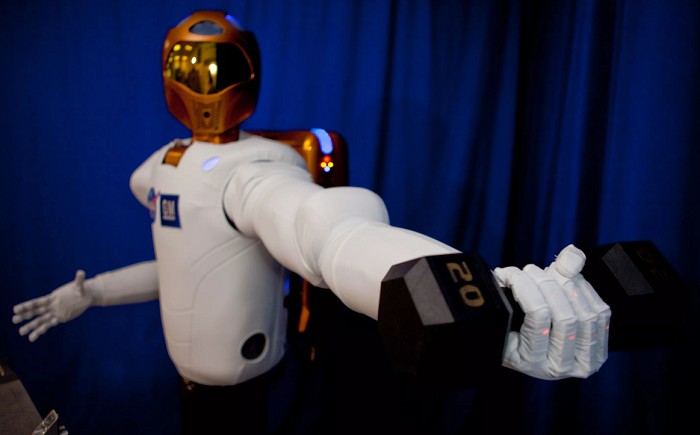
«Робонавт 2» создавался как экспериментальная человекоподобная система с развитыми датчиками, машинным зрением и руками, рассчитанными на работу с инструментами, которыми пользуются люди. Его рассматривали как способ передавать роботам часть рутинных или опасных операций на космических аппаратах и в наземной промышленности; это был исследовательский проект, а не универсальный робот, способный выполнить «любую задачу».
Как роботы-гекконы помогают в космосе
В настоящее время в космосе текстильная застежка (или просто «липучка») — предпочтительный метод крепления оборудования к стенам Международной космической станции в условиях микрогравитации. Тем не менее у этого метода есть существенный недостаток — необходимость в подходящей для приклеивания поверхности, поэтому NASA вновь обратилось к природе, чтобы найти более удачную альтернативу.
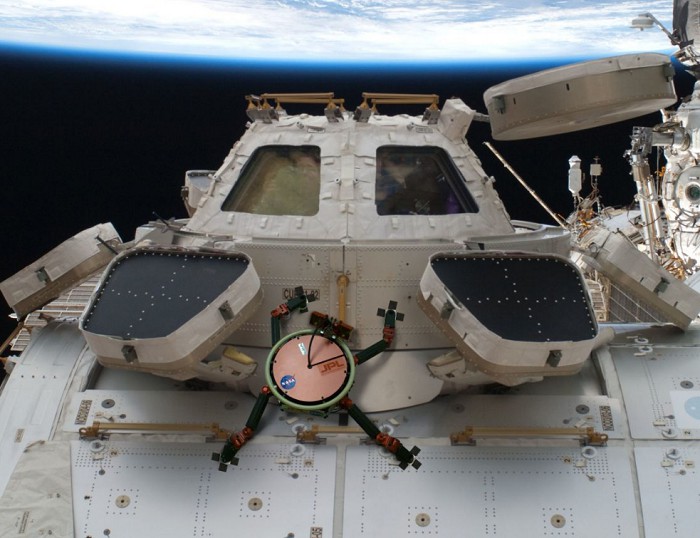
На основе результатов изучения лапок гекконов инженеры NASA разработали якоря, которые могут цепляться почти за любую поверхность, не оставляя на ней следов и не ослабляя крепление с течением времени. Способ применим даже в условиях экстремальных температур, давления и излучения, поэтому вакуум не станет проблемой. Связывающий слой якоря содержит крошечные синтетические волоски, намного тоньше человеческих, которые при приложении веса создают вандерваальсовы силы — тот же метод, который используют гекконы. Якоря уже были протестированы в условиях микрогравитации и показали, что метод позволяет удерживать человека весом 100 кг.
Подобные «гекконовые» захваты испытывали для робототехники в микрогравитации и для захвата объектов без традиционных присосок или клея. Такие работы остаются направлением исследований; идеи их применения включали обслуживание космических аппаратов и захват объектов на орбите.
Лапки-прилипалы геккона
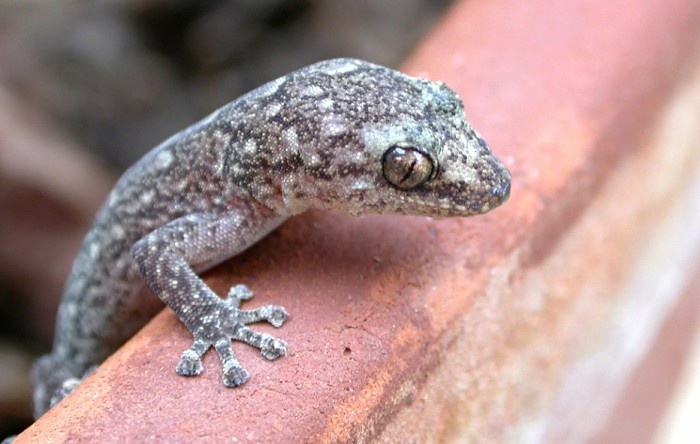
Геккон — один из величайших природных альпинистов, поскольку может удержаться практически на любой поверхности и даже на потолке. Секрет их «прилипчивости» заключается в миллионах крошечных волосков на лапках и физических законах. Каждый микроскопический волосок содержит молекулы с положительно и отрицательно заряженными частями, и когда эти молекулы контактируют с другой поверхностью, они притягиваются к противоположным зарядам на этой поверхности, образуя вандерваальсовы силы. Когда геккон переносит свой вес на «прилипшую» лапку, волоски сгибаются и силы притяжения увеличиваются, а на лапке, на которую больше не давит вес, волоски распрямляются, и геккон может ее «отлепить».
Космические технологии будущего на Титане
Миссия Titan Aerial Daughtercraft была предложена в рамках программы Innovative Advanced Concepts (NIAC) агентства NASA с целью отправки небольшого квадрокоптера на Титан вместе с кораблем-носителем. Этот беспилотный летательный аппарат предназначен для того, чтобы работать над поверхностью спутника, при необходимости опускаясь на поверхность для взятия проб. Когда заряд аккумулятора беспилотника закончится, он сможет вернуться к кораблю-носителю, подзарядиться, а затем продолжить свою миссию.
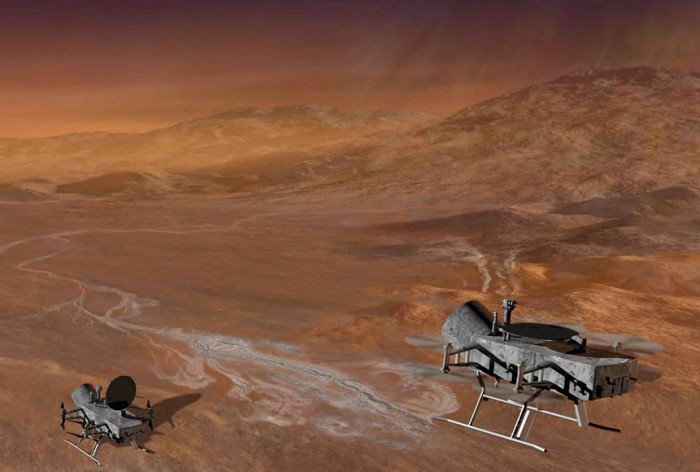
Titan Aerial Daughtercraft оставался исследовательской концепцией NIAC и не был утверждён как отдельная миссия. Реальной крупной воздушной миссией NASA к Титану стал Dragonfly — ядерный октокоптер, запуск которого планируется в 2028 году, а прибытие к Титану — в 2034 году.
Совместная миссия ЕКА и JAXA BepiColombo стартовала к Меркурию 20 октября 2018 года. 3 сентября 2026 года началась фаза прибытия: выход связки научных аппаратов на орбиту Меркурия запланирован на 21 ноября 2026 года, а научная программа — на апрель 2027 года.
Подводная миссия
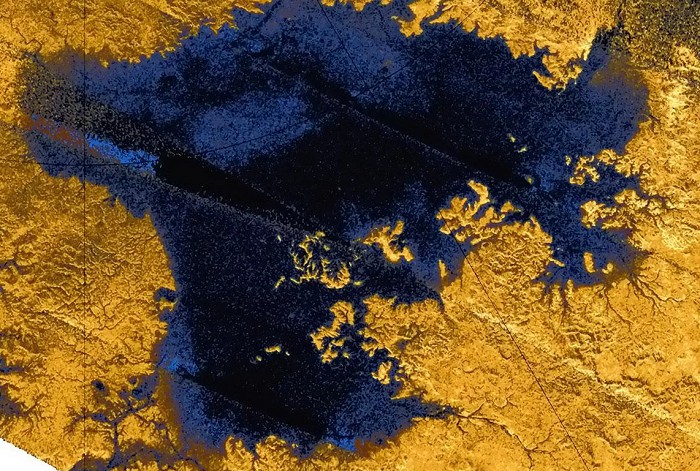
Море Кракена является самым крупным из известных морей на Титане. Ученые заинтересованы в изучении этого гигантского водоема, ширина которого, согласно оценкам, составляет более 1000 км, а глубина — около 300 м. В рамках программы NIAC было предложено использовать автономную подводную лодку, которая могла бы исследовать углеводородные моря, пока беспилотный летательный аппарат сканирует поверхность спутника. Основной целью является тщательное изучение состава жидкости. Кроме того, подводная лодка будет искать признаки растительной или микробной жизни, которые могут скрываться глубоко под поверхностью моря. Эти данные затем будут переданы на Землю через корабль-носитель, когда подводная лодка вернется на поверхность.
Беспилотные космические зонды
4 октября 1957 года Советский Союз успешно запустил «Спутник-1» — первый искусственный спутник Земли, что стало одним из главных событий начала космической гонки между СССР и США. Ранние космические программы сопровождались множеством аварий, но важные успехи появились задолго до конца 1960-х: например, советская «Луна-2» достигла Луны в 1959 году, а «Маринер-2» в 1962 году впервые успешно исследовал другую планету с пролётной траектории.
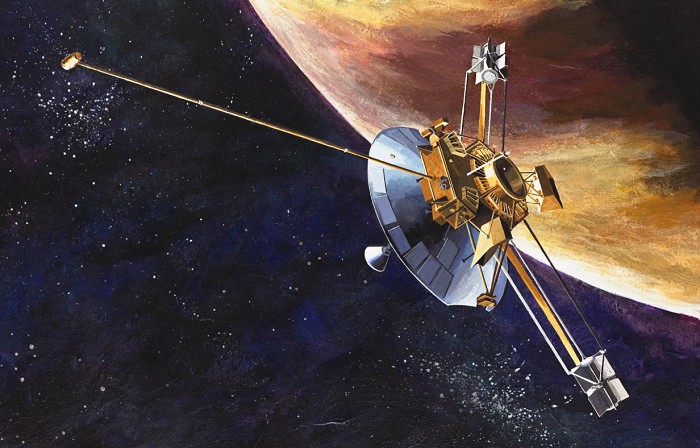
Выдерживать экстремальные температуры — серьёзная задача сама по себе. Аппараты также должны противостоять радиации, вакууму или, наоборот, очень высокому атмосферному давлению. В 1970 году советская «Венера-7» впервые в истории успешно передала данные с поверхности другой планеты: после посадки на Венеру сигнал поступал ещё около 23 минут, несмотря на температуру порядка 475 °C и давление примерно в 90 раз выше земного.
Космические зонды не только должны выступать в качестве высокочувствительных научных инструментов, но и иметь более жесткую и прочную конструкцию, чем самый крепкий черный ящик. Поэтому дизайн подавляющего большинства космических зондов направлен на поддержку их самих и защиту критически важных для осуществления их миссии систем. В конечном счете в процессе создания зондов производители учитывают четыре области науки. Инжиниринг (обеспечение самодостаточности), обнаружение полей и частиц (например, для измерения магнетизма), зондирование (для конкретных практических научных экспериментов) и дистанционное обнаружение, которое среди всего прочего обычно предполагает использование спектрометров, фотодетекторов и инфракрасных устройств.
Роботы-компаньоны для астронавтов
В космосе трудно избежать ощущения одиночества. Космонавтам, подолгу находящимся на Международной космической станции (МКС), часто приходится с ним бороться. Иногда они сталкиваются с более серьезными психологическими проблемами, чем те, которые вызваны жизнью в условиях микрогравитации или сном в вертикальном положении.
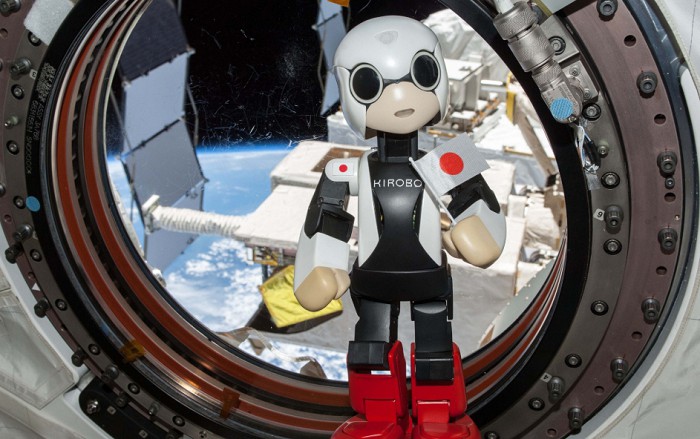
Для борьбы с ними японские ученые разработали робота для психологической поддержки. Его название, Kirobo, является производным от японского слова «kibo» («надежда») и «robot» («робот»). Рост этого робота составляет 34 см, а вес — 1 кг. Робот оборудован интеллектуальной системой распознавания голоса, способен составлять собственные предложения с помощью сложной системы обработки языка, а также обладает встроенной программой синтезирования речи.
Эти инновационные системы фактически были разработаны компанией Toyota, которая планирует использовать данные технологии для развития разговорных способностей других роботов. Эксперимент «Киробо» также был направлен на изучение того, как люди и роботы могут сосуществовать друг с другом во время возможных будущих длительных космических полетов. Робот «Киробо» вернулся на Землю после 18-месячного пребывания на борту МКС.
Автоматические грузовые корабли
Европейские Automated Transfer Vehicle (ATV, автоматические транспортные корабли) снабжали Международную космическую станцию в 2008–2015 годах. После доставки грузов они могли корректировать орбиту станции, принимали отходы, а затем выполняли контролируемый сход с орбиты и сгорали в атмосфере.
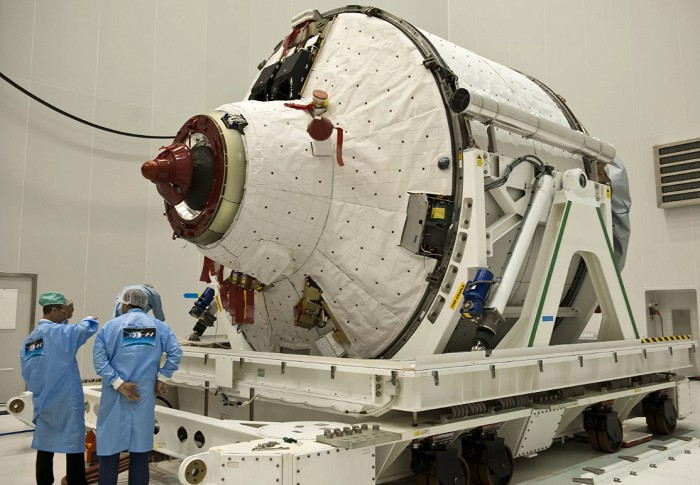
Всего ЕКА выполнило пять миссий ATV: «Жюль Верн» (2008), «Иоганн Кеплер» (2011), «Эдоардо Амальди» (2012), «Альберт Эйнштейн» (2013) и «Жорж Леметр» (2014–2015). Первая миссия включала особенно подробные демонстрации безопасного сближения с МКС; все пять полётов завершились успешно.
Все пять ATV запускались ракетами Ariane 5 с европейского космодрома Куру во Французской Гвиане. После выведения на орбиту корабль автономно выполнял серию манёвров сближения и стыковался с российским служебным модулем «Звезда».
ATV был полностью автоматическим грузовым аппаратом и не предназначался для перевозки экипажа. Его герметичный грузовой отсек соединялся с сервисным модулем, отвечавшим за энергоснабжение, навигацию и двигательные манёвры. В разных конфигурациях корабль доставлял сухие грузы, воду, газы и топливо.
Программа ATV завершилась в 2015 году после пяти полётов. Её инженерное наследие использовали при создании европейского служебного модуля корабля Orion, а сам ATV в пилотируемый транспорт к 2020 году не превратился.
Кроме доставки припасов, ATV использовали для коррекции орбиты МКС: на высоте станции сохраняется слабое сопротивление верхних слоёв атмосферы, поэтому периодически требуется поднимать орбиту. Корабли также могли выполнять манёвры уклонения станции от опасного космического мусора.
Перед завершением миссии освобождённый грузовой отсек ATV заполняли отходами со станции. Затем корабль отстыковывался и контролируемо сходил с орбиты, сгорая над удалённой частью Тихого океана.
Другие аппараты снабжения
ATV был лишь одним из нескольких типов грузовых кораблей. Российские «Прогрессы» летают с 1978 года и продолжают снабжать МКС в 2026 году. В разные годы на станцию также доставляли грузы американские шаттлы, японские HTV, Dragon компании SpaceX и корабли семейства Cygnus.
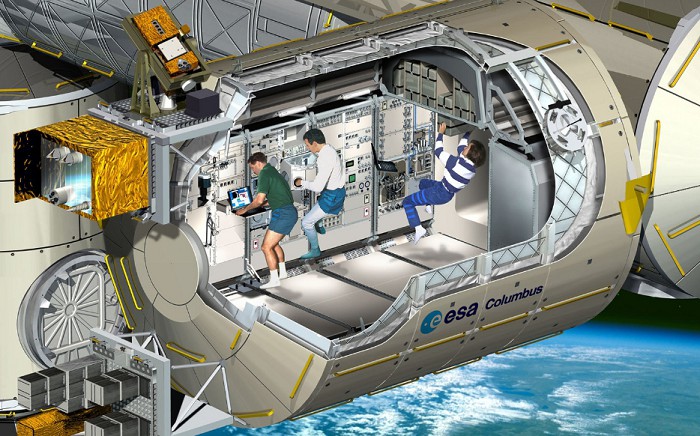
Многоцелевые модули материально-технического снабжения MPLM итальянского производства доставлялись на МКС внутри грузового отсека «Спейс шаттла» и возвращались на Землю вместе с ним. Они не «сменяли» российский «Прогресс», а использовались параллельно как другая система перевозки грузов.
Япония выполнила девять миссий грузового корабля HTV («Конотори») в 2009–2020 годах. Его преемник HTV-X начал полёты в 2025 году: первый HTV-X1 доставил груз на МКС, а после отделения от станции в 2026 году провёл дополнительные технологические эксперименты и завершил миссию контролируемым входом в атмосферу в мае 2026 года.
Изучение новых миров
Отправляясь туда, где еще никто не бывал, эти роботизированные планетоходы являются нашими глазами и руками для исследования других планет
Ползающие, катящиеся, — а однажды, возможно, появятся и ходящие — по поверхности других миров, планетоходы предназначены для того, чтобы перемещаться по самым сложным ландшафтам и выдерживать самые враждебные условия, какие только есть в Солнечной системе. Знаменитый лунный автомобиль Lunar Roving Vehicle (LRV), управляемый космонавтами NASA в ходе последних миссий «Аполлон», является дальним родственником роботизированных планетоходов, которые начали раскрывать тайны Марса в конце 90-х годов, а однажды могут отправиться исследовать более далекие планеты и их спутники. Оснащенные сложными инструментами, они обеспечивают более дешевую и безопасную, пусть и менее гибкую, альтернативу участию человека в исследовании других миров.
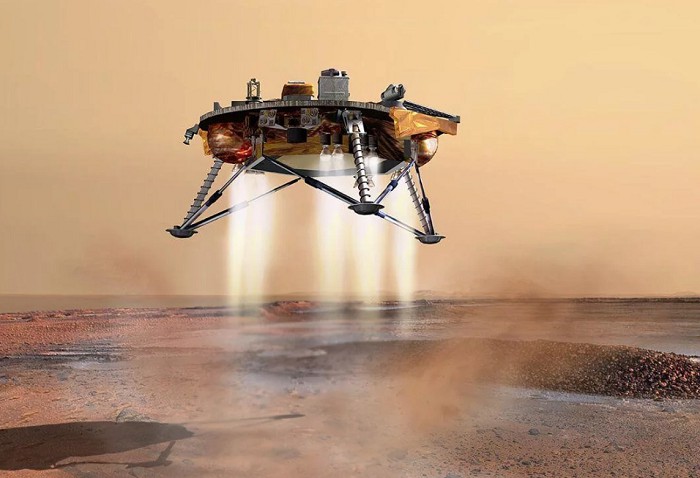
Лунный автомобиль программы «Аполлон» — одно из самых известных колёсных транспортных средств на другом небесном теле, а важными предшественниками современных роботизированных миссий стали советские «Луноходы». Два аппарата работали на Луне в начале 1970-х годов. В 1997 году небольшой марсоход NASA «Соджорнер» успешно начал исследования Марса, открыв дорогу более крупным «Спириту», «Оппортьюнити», «Кьюриосити» и «Персеверансу». Следующим крупным европейским марсоходом должен стать Rosalind Franklin, запуск которого планируется не ранее конца 2028 года.
Роботизированным планетоходам приходится справляться со множеством сложностей; находясь в миллионах километров от людей, способных им помочь, они должны передвигаться по сложному ландшафту, избегая поломок и опрокидывания. Конструкции, подобные «Кьюриосити», — размером с автомобиль — передвигаются на надежных колесах, каждое снабжено независимым двигателем и подвеской так, что если одно застопорится, другие продолжат работать. Чтобы посмотреть, как конструкция аппарата будет вести себя в условиях других планет, инженеры сначала тестируют ее в самых враждебных уголках Земли, например, в пустыне Мохаве недалеко от Долины Смерти в Калифорнии. На Земле команда инженеров использует «клон» марсохода для репетиции сложных маневров в безопасных условиях.
Роботы-разведчики располагают разнообразным оборудованием. Это погодные станции, массив камер, роботизированные руки, инструменты для взятия проб, а также оборудование для проведения химического анализа. Команды ученых на Земле изучают изображения окружающей планетоход среды и выбирают конкретные цели для исследования, но многие базовые операции планетоход выполняет автономно.
По сравнению с людьми, планетоходам не хватает гибкости, но это компенсируется их выносливостью. Получая энергию от солнечных панелей или радиоизотопных источников, они могут работать месяцами и даже годами. «Оппортьюнити» проработал на Марсе более 14 лет — с января 2004 года до потери связи в июне 2018 года; миссию официально завершили в феврале 2019 года.
При правильной конструкции планетоходы способны выдерживать радиацию, пыль и экстремальные перепады температур; им не нужны пища, вода или воздух для дыхания. Исследователи также испытывают колёсно-шагающие и многоногие схемы, которые могут повысить проходимость роботов на сложном рельефе.
Поддержание связи с Землей
Отправка команд планетоходу, находящемуся в космосе, представляет собой отдельную проблему. Радиосигналы достигают Луны чуть более чем за секунду, но чтобы добраться до робота на Красной планете, может потребоваться от 3 до 22 минут, в зависимости от положения планеты на орбите.
Таким образом, если первые советские «Луноходы» могли управляться дистанционно лишь с небольшой задержкой, то в случае с марсоходами это невозможно; отправка каждой команды и оценка ее результатов займет слишком много времени.
Поэтому планетоходы, начиная с «Соджорнера» и «Кьюриосити» и заканчивая более поздними конструкциями, заранее запрограммированы на выполнение определенного набора функций, что позволяет им работать более или менее независимо; их операторы, находящиеся на Земле, выбирают направление путешествия и объекты для исследования, после чего марсоход может самостоятельно решать многие задачи.
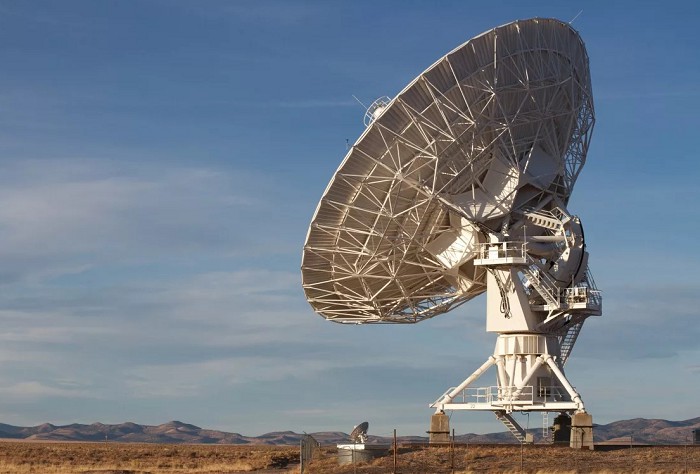
Огромное расстояние до Марса требует большой мощности радиосигналов, но на марсоход непрактично устанавливать параболическую антенну с высоким коэффициентом усиления, направленную на Землю. Вместо этого марсоходы используют широковещательные радиоантенны для отправки сигналов на ретрансляционную станцию. Обычно это спутник, находящийся на орбите Марса, который затем с помощью параболической антенны передает сигналы на Землю. Однако в случае возникновения чрезвычайных ситуаций современные марсоходы способны осуществлять медленную коммуникацию непосредственно с Землей.
Бортовые технологии
На планетоходах может быть установлено различное оборудование для изучения грунта других миров. Мультиспектральные камеры, способные фотографировать объекты через различные цветные фильтры, могут рассказать много удивительного о минеральном составе окружающих пород, а спектрометры, которые регистрируют и анализируют спектр, получаемый при бомбардировке целевого объекта радиоактивными частицами, могут служить в качестве химических «снифферов» для определения сигнатур обнаруженных элементов и молекул.
По мере того как марсоходы становились все более сложными, совершенствовались и их возможности по взятию проб. Компактный мини-планетоход «Соджорнер» был способен исследовать только те породы, которые выступали на поверхности. Аппараты «Спирит» и «Оппортьюнити» уже были оснащены механизмом для измельчения горных пород и могли добираться до свежей породы, которую можно было бы изучать с помощью инструментов, встроенных в их роботизированные руки.
«Кьюриосити» использует бур для получения порошка из марсианских пород и анализа его бортовыми приборами. Марсоход Rosalind Franklin также оснащён буровой системой, рассчитанной на отбор образцов с глубины до двух метров — значительно глубже, чем у прежних марсоходов; запуск этой миссии планируется не ранее конца 2028 года.
Космический робот «Декстр»
Время от времени компоненты МКС приходится ремонтировать или перемещать для проверки. В конце 2010 года после двухгодичного периода испытаний был введен в эксплуатацию гибкий манипулятор специального назначения «Декстр».
Основная причина отправки ремонтного робота связана с потенциальной экономией времени космонавтов, которые смогут сосредоточиться на проведении научных экспериментов, а также с тем, что роботу не страшна радиация и другие космические опасности. «"Декстр” помогает снизить риск от микрометеоритов или проблем со скафандрами, которые угрожают космонавтам во время работы в открытом космосе», — говорит Дэниэл Рей, менеджер из Канадского космического агентства.
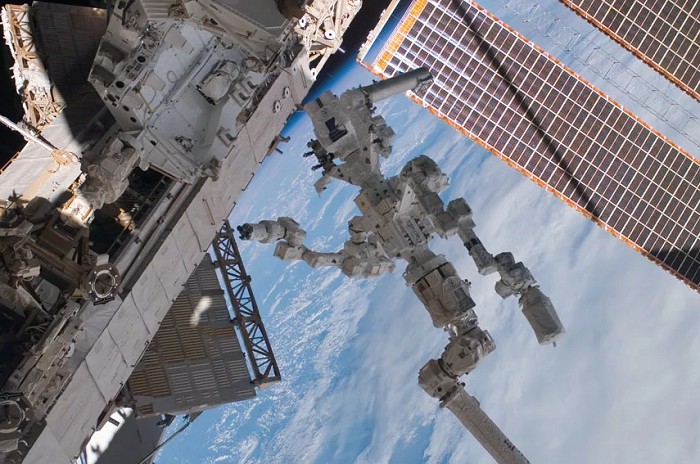
«Декстр» — это электрический робот. У него есть две электрически управляемые руки, каждая обладает семью степенями свободы. Каждый шарнир руки управляется отдельным микроконтроллером и запускает предустановленный компьютерный код. «Движения робота координируют центральные процессоры», — говорит Дэниэл, поясняя, что робот в основном управляется с Земли, но предполагается и некоторое автономное поведение. «Все шарниры представляют собой вращающиеся соединения, поэтому они должны двигаться скоординировано». Робот длиной 3,66 м и весом 1662 кг собирали на орбите. Этот колосс располагает четырьмя основными инструментами для проведения ремонта. Дэниэл описал две важные характеристики «Декстра», делающие его превосходным ремонтным роботом.
Во-первых, робот «Декстр» использует инверсный кинетический двигатель для управления движением шарниров. Слово «инверсный» означает, что шарнирам сообщаются параметры места, в которое они должны переместить ремонтный инструмент, после чего шарниры должны двигаться в обратном порядке, чтобы принять нужное положение. По словам Дэниэла, это похоже на то, как человек, которому сказали положить руку на дверную ручку, знает, что ему нужно переместить локоть, предплечье и плечо в соответствующее положение. Во-вторых, у робота есть датчик момента силы, который измеряет силы, приложенные к шарнирам, и используется для коррекции входных сигналов, полученных от космонавта, чтобы избежать ошибок и заедания шарниров.