
Эмоциональные роботы
Социальных роботов часто проектируют так, чтобы человек мог легко понимать их состояние по мимике, голосу и движениям. При этом выражение «эмоциональный робот» не означает, что машина действительно испытывает чувства: обычно речь идет о распознавании сигналов человека и имитации эмоциональных реакций.
На лице у человека более 50 мышц, и практически все они участвуют в мимике. Роботов, которые имели бы такое же количество актуаторов, способных передавать эмоции, пока не существует. Но это не значит, что инженеры не стремятся создать машину, чья мимика была бы неотличимой от человеческой.
Филикс
Датская компания Lego в 1998 году создала достаточно простого робота, который, однако, может демонстрировать различные эмоции. Если Филикс во время движения сталкивается с какой-либо преградой, он реагирует на это с гневом, страхом либо выражает радость.
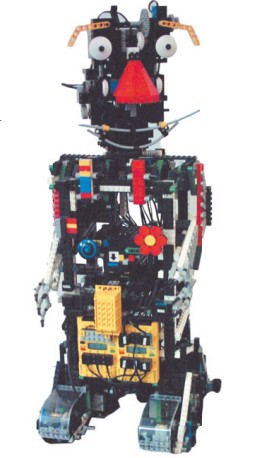
Филикс. Робот был создан скорее как игрушка, чем серьезное устройство, но запомнился он прежде всего благодаря своей мимике
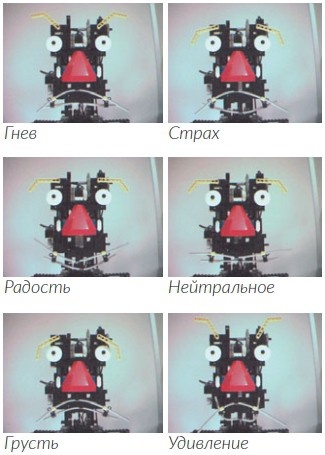
Филикс передает запрограммированные эмоциональные реакции, изменяя положение бровей и губ
Кисмет
Созданный в конце 1990-х годов в Массачусетском технологическом институте Kismet стал одним из известных ранних экспериментов в социальной робототехнике. Камеры, микрофоны и подвижные элементы лица позволяли ему реагировать на человека и имитировать эмоционально окрашенную мимику и вокализации.
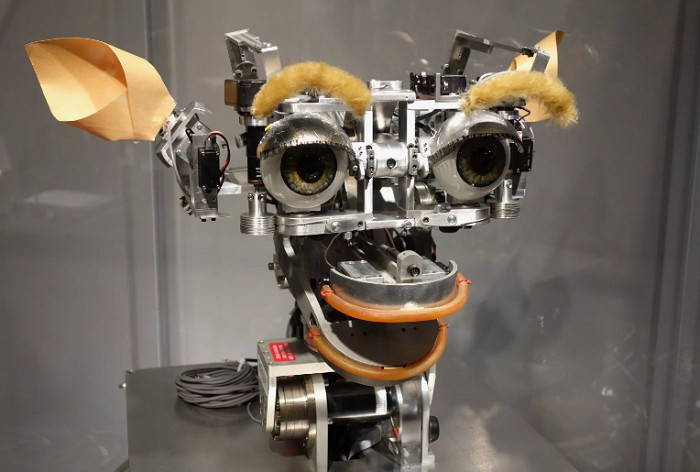
Кисмет. Работы над усовершенствованием робота давно прекращены: сегодня он выставлен в качестве экспоната в Массачусетском технологическом институте
Бум «чувствующих» роботов
После Kismet появилось множество проектов, исследовавших способы сделать взаимодействие человека и машины более естественным. Например, WE-4 Университета Васэда использовал набор сенсоров и запрограммированные реакции, в том числе на определенные запахи. Производители игрушек тоже экспериментировали с подобными эффектами: выпущенная в 2000 году My Real Baby меняла голос и выражение лица в ответ на действия владельца. Такие реакции создавали впечатление настроения, хотя являлись результатом программы и датчиков.
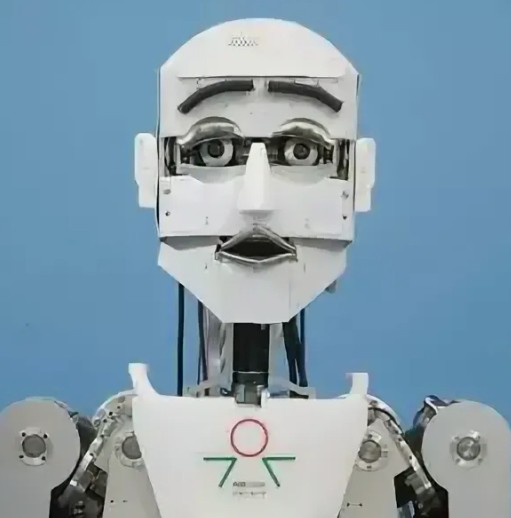
Для выражения эмоций WE-4 использует не только мимику, но и язык жестов. Выделяет устройство и то, что оно обладает навыками, несвойственными большинству роботов: например, может дышать и моргать
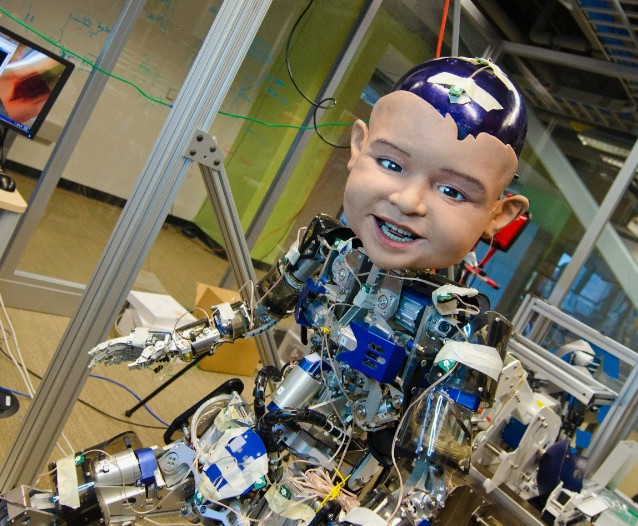
Diego-San. Камеры высокого разрешения помогают роботу распознавать жесты, мимику людей и реагировать на них. За основу взята мимика детей, а сверхэластичная кожа делает лицо Diego-San максимально реалистичным
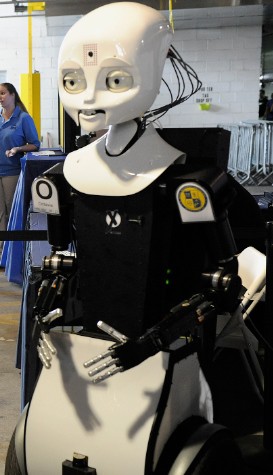
Octavia. Робот для моряков может самостоятельно передвигаться, распознавать людей и их жесты. Ориентироваться в пространстве и находить источник звука Octavia помогают лазерные и инфракрасные дальномеры, четыре микрофона и камеры. Робот использует мимику и световые сигналы как элементы интерфейса, а при обращении может кивать головой или подавать сигналы глазами
Источники для проверки фактов: MIT News — проект Kismet и социальное взаимодействие робота с человеком.