
Работа в команде
Одно из направлений современной робототехники — групповое, или роевое, управление множеством сравнительно простых машин.
Главный принцип состоит в том, что множество простых роботов, объединенных в группу, смогут решить задачу, которая не под силу никому из них по отдельности. За основу ученые берут организацию работы у пчел и муравьев.
Групповая робототехника
Главная идея групповой робототехники состоит в том, что множество простых устройств совместно выполняет задачу без единого сложного робота-руководителя. Такой подход может давать устойчивость к отказам и хорошо масштабироваться, хотя он не всегда дешевле и требует сложных алгоритмов координации. Перед инженерами встают задачи: наладить связь между роботами, научить их определять алгоритмы действия и выполнять свои функции, при необходимости даже синхронно. Это позволяет сдвинуть с места тяжелый груз или эвакуировать автомобиль. Так, прототипы подобных роботов показывали небывалые возможности: шесть « тараканов» (массой десятки граммов каждый) смогли столкнуть с места автомобиль весом 1,7 тонны.
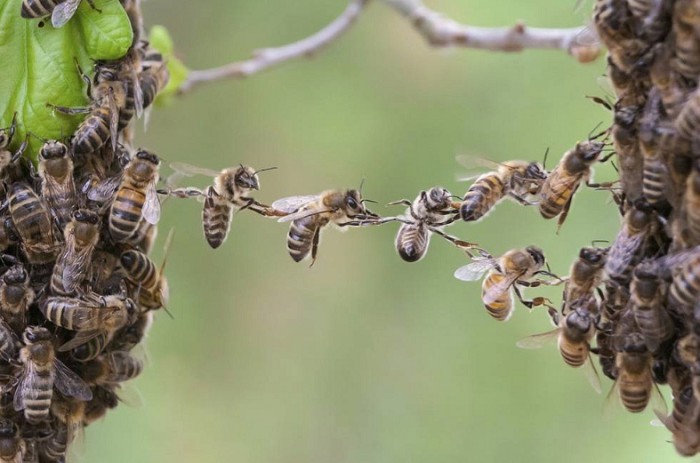
Совместная работа насекомых, в частности муравьев и пчел, отличается слаженностью, позволяющей им выполнять даже самые трудные задачи. Ученые и инженеры хотят научить роботов действовать так же
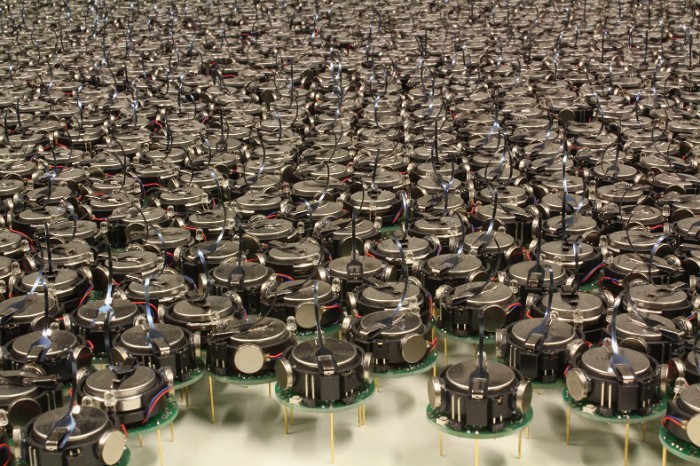
Разработчики Гарварда начинали с небольших групп Kilobot, а в августе 2014 года продемонстрировали самоорганизующийся рой из 1024 роботов
Перспективы
Принципы групповой робототехники исследуют для обследования территорий, картографирования, поиска объектов и совместного перемещения грузов. Идеи о медицинских микророботах, которые коллективно доставляют лекарства к определенным клеткам, пока относятся главным образом к экспериментальным исследованиям.
Независимые строители
Роботы в группе могут функционировать на крупных объектах, например строить здания. В проекте TERMES, представленном исследователями Гарварда в 2014 году, небольшие автономные роботы строили простые конструкции из специальных блоков. Каждый робот следовал локальным правилам и не получал команды от центрального «прораба» — именно в этом состоял главный эксперимент.
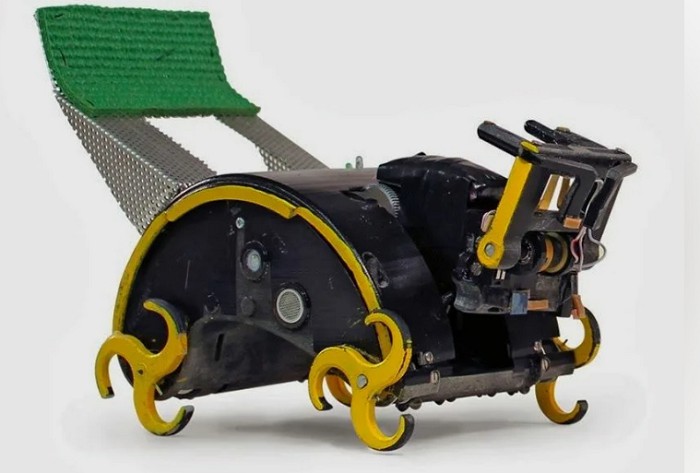
Исследователи рассматривали подобные системы как модель для будущих строительных работ в местах, где человеку опасно или трудно находиться. Применение на Марсе остается перспективной идеей, а не действующей технологией
Источники для проверки фактов: Harvard SEAS и Wyss Institute — TERMES (2014) и демонстрация роя из 1024 Kilobot (2014).