
Роботизированная хирургия
Роботизированная, или робот-ассистированная, хирургия позволяет врачу управлять миниатюрными инструментами с высокой точностью и работать через небольшие разрезы. При этом преимущества зависят от вида операции, опыта команды и конкретной системы.

Важно понимать: наиболее распространенные робот-ассистированные хирургические системы не проводят операцию самостоятельно. FDA относит их к компьютерно-ассистированным хирургическим системам: врач непосредственно управляет инструментами и камерой.
Хирург сидит перед консолью рядом с операционным столом, а робот помещается над пациентом под наркозом. Хирург видит трехмерное HD-изображение места операции, передаваемое камерой робота, и использует специальные джойстики для управления сверхточными движениями роботизированной руки.
Роботизированные манипуляторы могут стабильно удерживать камеру, масштабировать движения хирурга и выполнять движения инструментами в тесном операционном поле. Для некоторых вмешательств малоинвазивный доступ способен уменьшать травму тканей и ускорять восстановление по сравнению с открытой операцией, однако результат зависит от конкретной процедуры и пациента.
Роботизированная система не заменяет уролога, гинеколога, кардиохирурга или другого специалиста: она является инструментом в руках обученного хирурга. К недостаткам относятся высокая стоимость оборудования и расходных материалов, необходимость специальной подготовки персонала и ограничения обратной тактильной связи у ряда систем.

Робот-ассистированные хирургические комплексы относятся к дорогостоящему медицинскому оборудованию; помимо покупки системы, клиники учитывают обслуживание, инструменты и расходные материалы
Робот-ассистированная хирургия — один из вариантов малоинвазивного доступа наряду с обычной лапароскопией. Нельзя утверждать, что она всегда лучше или всегда хуже: результаты зависят от конкретной операции и клинической ситуации. Поэтому новые системы и методы сравнивают по осложнениям, времени восстановления, длительности операции, стоимости и другим показателям.
Первый медицинский робот
Одним из первых роботов, использованных при операции, был канадский Arthrobot. Его разработала в Ванкувере команда Джеймса Мак-Юэна и Геофа Окинлека при участии хирурга Брайана Дэя; впервые систему применили в 1983 году. Arthrobot помогал во время ортопедических процедур и выполнял команды хирурга.
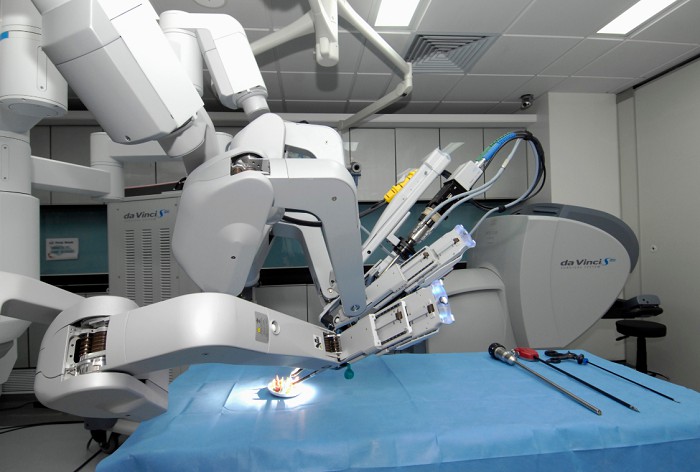
Роботизированный хирургический комплекс «да Винчи» позволяет выполнять сложнейшие операции в больницах по всему миру.
Arthrobot не был автономным «роботом-хирургом». Он создавался как помощник в ортопедической операционной: мог по голосовым командам перемещать и удерживать конечность пациента и выполнять вспомогательные действия, освобождая человека-ассистента.
После Arthrobot появились специализированные системы для нейрохирургии, ортопедии и урологии, а в 1990-х годах — платформы для эндоскопической и дистанционно управляемой хирургии. Развитие шло постепенно: разные системы решали разные задачи, поэтому говорить об одном моменте, когда «медицинские роботы получили распространение», некорректно.
Система da Vinci компании Intuitive Surgical стала одной из наиболее распространенных платформ робот-ассистированной хирургии. В США различные версии и области применения системы проходили процедуру FDA 510(k); da Vinci представляет собой комплекс из консоли хирурга, пациентской тележки с манипуляторами и системы визуализации.
Знаете ли вы? В 1998 году Лейпциг стал одним из центров первых робот-ассистированных операций на сердце: там выполнялись ранние операции на митральном клапане и коронарные анастомозы с прототипом системы da Vinci.
Эволюция роботизированной хирургии
Историю хирургической робототехники удобнее рассматривать не как жесткое деление на «первое» и «второе» поколения, а как переход от промышленных манипуляторов и узкоспециализированных медицинских устройств к системам, специально спроектированным для операций. Одним из ранних примеров стал робот семейства PUMA, использованный в 1985 году для наведения иглы при стереотаксической биопсии мозга под контролем КТ.

Ранний робот семейства PUMA использовали в 1985 году для точного позиционирования направляющей при КТ-контролируемой биопсии мозга; саму иглу продвигал хирург
Современные хирургические платформы различаются по специализации, конструкции и степени автоматизации отдельных функций. Их внедрение зависит не только от технических возможностей, но и от доказанной пользы для конкретных операций, стоимости, обучения персонала, нормативных требований и оснащения клиники.
Разработчики продолжают уменьшать системы, улучшать визуализацию, инструменты и программную поддержку. Телехирургия — управление хирургическими инструментами на расстоянии — технически демонстрировалась еще много лет назад, однако для повседневного применения важны надежность связи, задержка сигнала, безопасность, нормативные требования и наличие подготовленной команды рядом с пациентом.
Флуоресцентная визуализация
Флуоресцентная визуализация с индоцианином зеленым (ICG) уже не является просто экспериментальной технологией. В совместимых хирургических системах она может использоваться для визуальной оценки кровотока, сосудов, желчных протоков или лимфатической системы в пределах одобренных показаний. ICG не является универсальным красителем, который сам по себе «маркирует раковые клетки».
После введения ICG специальная камера использует ближний инфракрасный свет и отображает флуоресцентный сигнал в реальном времени. Это помогает хирургу видеть определенные анатомические структуры и оценивать перфузию тканей, но интерпретацию изображения и решение о ходе операции принимает врач.