
Роботы в космосе
Автоматические аппараты исследуют Землю, Луну, Марс и дальний космос, а робототехника помогает экипажам орбитальных станций. Их задачи варьируются от дистанционных измерений до работы на поверхности других небесных тел.
Освоение космоса без автоматических аппаратов невозможно. Роботам не нужны воздух, пища и системы жизнеобеспечения, но это не делает космос для них «безопасным»: электронику, аккумуляторы, приводы и научные приборы приходится специально защищать от вакуума, радиации и больших перепадов температуры.
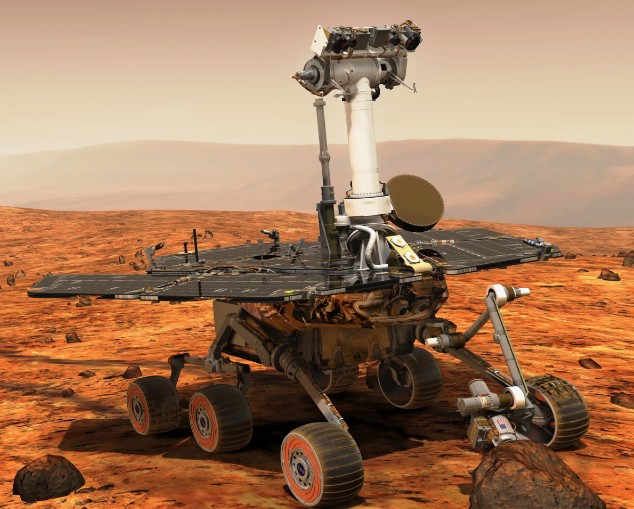
«Спирит»/«Оппортьюнити». Два аналогичных передвигающихся космических аппарата в рамках программы НАСА Mars Exploration Rover по исследованию Марса были доставлены на поверхность планеты в 2004 году. Основная задача миссии — изучение осадочных пород. Марсоходы оказались намного долговечнее, чем планировалось: «Спирит» работал до 2010 года, а последний сигнал от «Оппортьюнити» был получен в июне 2018 года; в феврале 2019 года NASA официально завершило его миссию
Спутники
Освоение космоса началось с автоматических аппаратов: 4 октября 1957 года СССР запустил на орбиту «Спутник-1». Его радиопередатчики посылали знаменитый сигнал «бип-бип» до конца октября, пока не иссякли батареи. Успешный запуск положил начало космической эре. За последующие десятилетия на орбиту вывели множество аппаратов разного назначения: научные и астрономические спутники исследуют Землю и космос, метеорологические наблюдают за атмосферой и погодой, коммуникационные обеспечивают связь, а навигационные поддерживают системы вроде GPS и ГЛОНАСС.
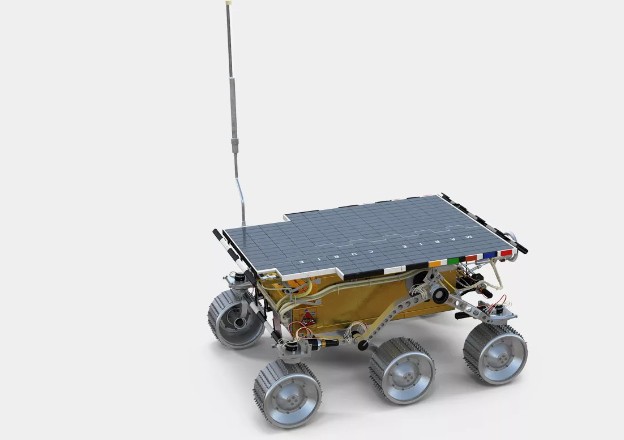
«Соджорнер». В рамках проекта Mars Pathfinder аппарат совершил посадку на Марс 4 июля 1997 года и проработал 3,5 месяца. Главная задача — фотографирование поверхности Красной планеты и анализ состава грунта и камней
На Луне
В сентябре 1959 года советский аппарат «Луна-2» впервые достиг поверхности Луны. Радиосигнал проходит среднее расстояние между Землёй и Луной примерно за 1,3 секунды в одну сторону, поэтому при дистанционном управлении возникает заметная, но не многоминутная задержка. Запущенный в 1970 году «Луноход-1» получал команды от операторов на Земле, которые управляли движением по изображениям и телеметрии.
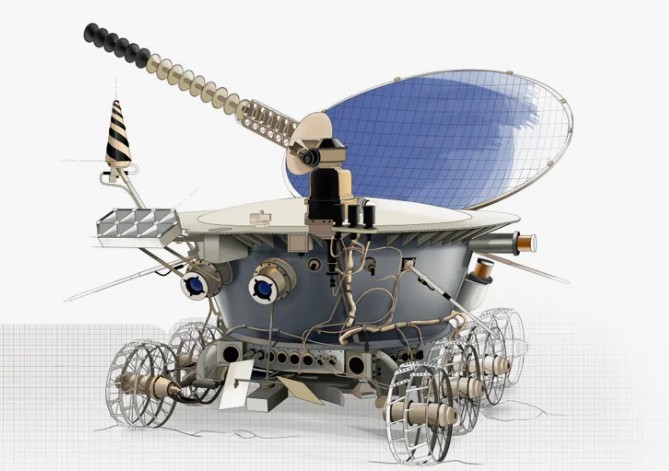
«Луноход-1». Копия первого успешно работавшего планетохода на поверхности другого небесного тела установлена в Мемориальном музее космонавтики. За время работы аппарат прошёл более 10,5 км и передал десятки тысяч изображений; позднее его положение на Луне уточнили по снимкам орбитальных аппаратов
На Марсе
Автоматические миссии исследуют Марс с 1960-х годов. Советский «Марс-3» в 1971 году первым совершил мягкую посадку, но связь с ним прекратилась примерно через 20 секунд. «Викинг-1» NASA в 1976 году стал первым аппаратом, который успешно сел на Марс и выполнил длительную программу исследований. В 2026 году на поверхности продолжают работать марсоходы Curiosity и Perseverance, а Марс также изучают несколько действующих орбитальных аппаратов разных космических агентств.
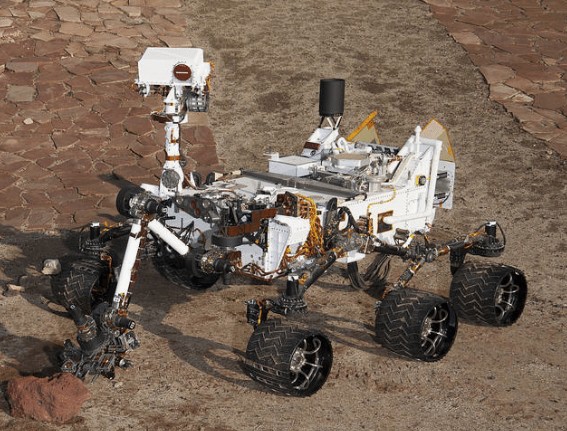
«Кьюриосити». Марсоход совершил посадку в кратере Гейла в августе 2012 года и продолжает научную работу в 2026 году. Его главная задача — изучение геологии и следов древних условий, в которых Марс мог быть пригоден для микробной жизни
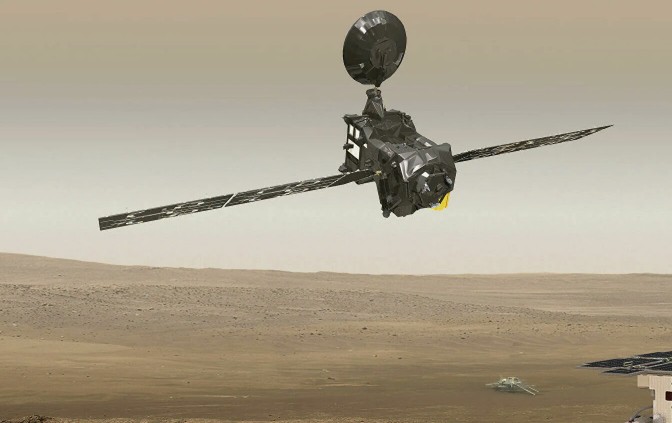
«Трейс Гас Орбитер». Научная фаза миссии ExoMars Trace Gas Orbiter началась в апреле 2018 года. С орбиты аппарат изучает малые газовые составляющие атмосферы Марса, включая метан, и их возможные источники. Работа ведется с высоты 400 километров
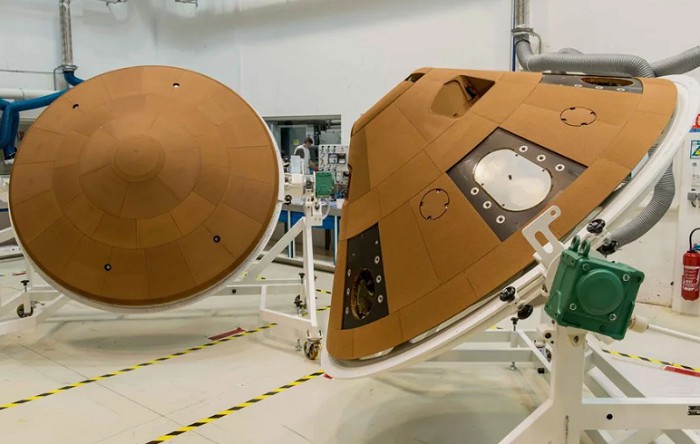
«Скиапарелли». Спускаемый аппарат миссии ExoMars 2016 должен был отработать технологии входа в атмосферу, спуска и посадки. Во время посадки произошёл сбой, и аппарат разбился о поверхность Марса
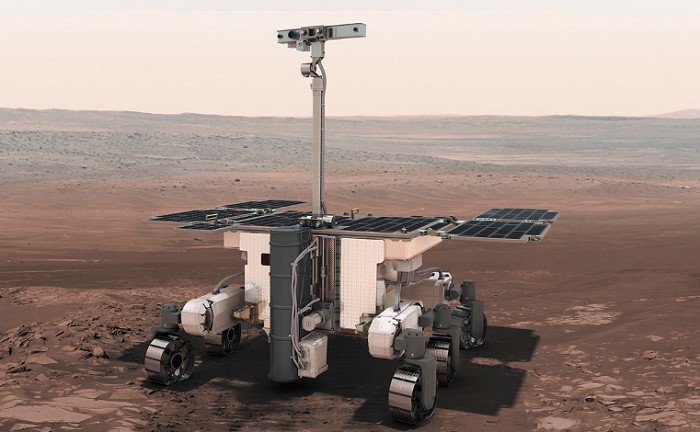
Марсоход Rosalind Franklin миссии ExoMars предназначен для поиска признаков прошлой жизни на Марсе и исследования грунта с помощью буровой установки. После переноса программы ESA планирует запуск в 2028 году; орбитальный аппарат Trace Gas Orbiter продолжает работу и должен поддерживать связь миссии
На космических станциях
Робототехника используется и на орбитальных станциях. Модули станции «Мир» перемещали с помощью манипуляторов «Ляппа», а на МКС крупный роботизированный комплекс Canadarm2 применяется для работы с грузовыми кораблями, оборудованием и внешними элементами станции. Внутри МКС также испытывались более компактные роботизированные платформы.
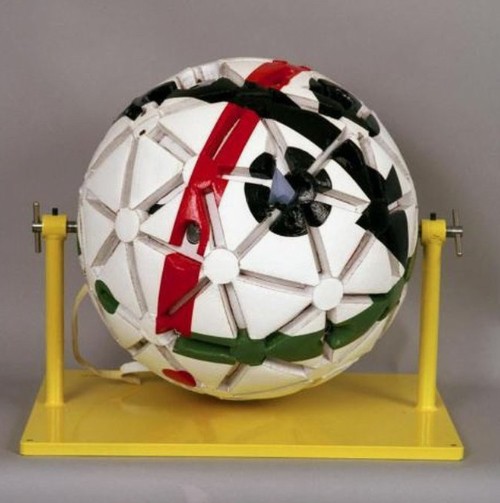
AERCam Sprint. Сферический свободно летающий прототип роботизированной камеры испытали в 1997 году во время миссии шаттла STS-87. Астронавт управлял аппаратом из кабины шаттла; эксперимент проверял технологию, которую в будущем предполагалось использовать для внешнего осмотра космических станций. Сам AERCam Sprint МКС не снимал — станцию начали собирать только в 1998 году
Робонавт
Robonaut 2 был разработан NASA совместно с General Motors как исследовательская гуманоидная платформа для работы рядом с человеком. В 2011 году его доставили на МКС, а в 2014 году добавили две длинные роботизированные «ноги»-манипулятора и обновлённое оборудование. После серии орбитальных испытаний Robonaut 2 вернули в Космический центр имени Джонсона в 2018 году; поэтому считать его действующим роботом МКС сегодня неверно.
Цель проекта — отработка ловких манипуляций и технологий, которые в будущем позволят роботам выполнять повторяющиеся или опасные операции вместо человека либо вместе с ним. Человекоподобная форма рук удобна тем, что робот может пользоваться инструментами и рабочими местами, изначально рассчитанными на астронавтов.
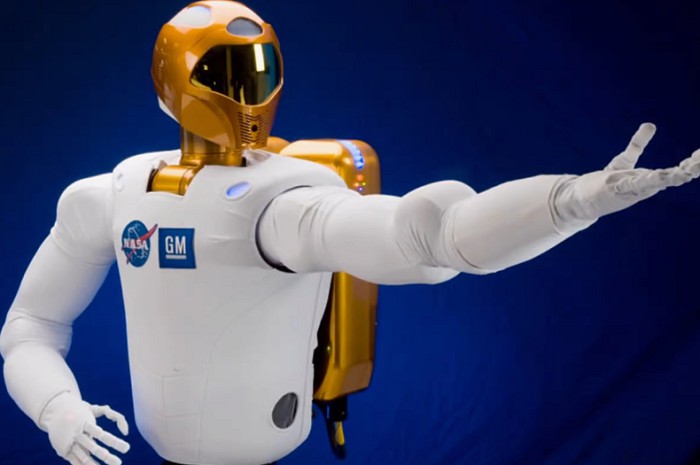
Робонавт-2.
Гуманоид представляет собой безногую человекоподобную фигуру. В 2014 году для него на МКС были отправлены ноги, вместе с ними рост робота —
2,7 метра