
Что чувствует робот
Настоящий робот должен слышать и видеть — этому принципу следовали многие инженеры во времена становления робототехники.
Роботы могут получать информацию о мире с помощью камер, микрофонов, лидаров, радаров, датчиков давления, температуры и химического состава. В техническом смысле это называют восприятием, однако показания датчиков не означают, что машина испытывает субъективные ощущения так же, как человек.
Видеть и слышать
Первые «чувствительные» роботы появились еще в 1920-х годах: некоторые экземпляры могли слышать и различать голосовые команды, подаваемые через телефонные трубки. Умение видеть машины приобрели после того, как на них установили светочувствительные датчики, а затем видеокамеры.
Ощущать и понимать
Тело человека или животного покрыто кожей, в которой находятся нервные окончания, которых у роботов, разумеется, нет. Поэтому они не могут быть настолько чувствительными, как люди. Машины ощущают прикосновения только в местах, где установлены датчики. И если кошки используют свои усы в качестве инструмента ближнего ориентирования, то роботам для этого необходимы специальные сенсоры.
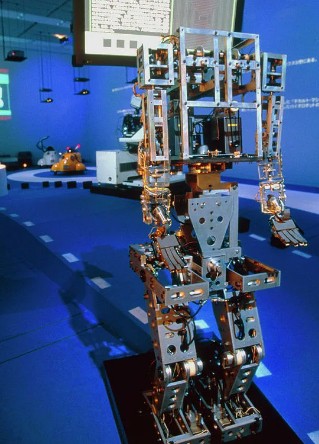
В 1970-е годы системы восприятия начали объединять с подвижными человекоподобными роботами. Созданный в Университете Васэда WABOT-1 (1973) мог ходить, брать предметы и поддерживать простое общение. Его возможности исследователи сравнивали с возможностями полуторагодовалого ребенка, но это было образное сравнение уровня отдельных функций, а не измерение человеческого интеллекта.
Существуют и так называемые электронные носы — наборы химических сенсоров, по которым программа различает определенные смеси летучих веществ. Такие системы применяют для контроля воздуха, качества продукции и исследовательских задач. Это техническое распознавание химических сигналов, а не обоняние в человеческом смысле.
Новые технологии
На смену бытовым видеокамерам и телефонным трубкам давно пришли новые технологии, позволяющие управлять роботами голосом либо дающие им возможность самостоятельно разрабатывать алгоритм действий в зависимости от поставленной задачи и окружающей среды. Современные сенсоры в отдельных задачах превосходят органы чувств человека: тепловизоры работают в инфракрасном диапазоне, микрофоны регистрируют слабые колебания, а химические датчики обнаруживают определенные вещества. Но робот не обладает универсально «лучшим зрением и слухом»: результат зависит от датчиков, алгоритмов и условий работы.
Как работают «органы чувств» роботов
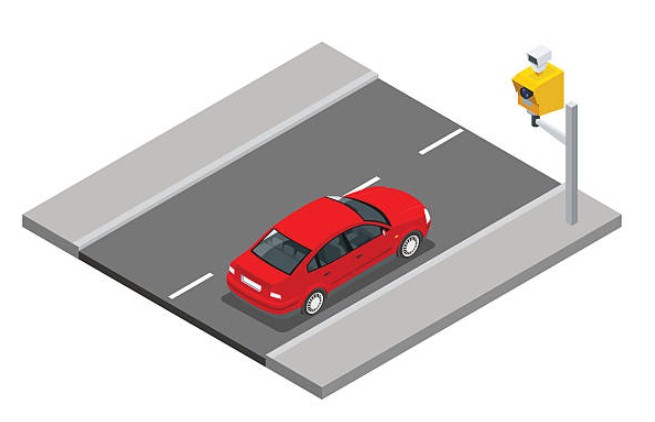
- Для измерения расстояний используют разные принципы. Лидар посылает лазерные импульсы, ультразвуковой датчик — звуковые волны, а радар — радиоволны. По отраженному сигналу система оценивает расстояние и может строить карту окружающего пространства.
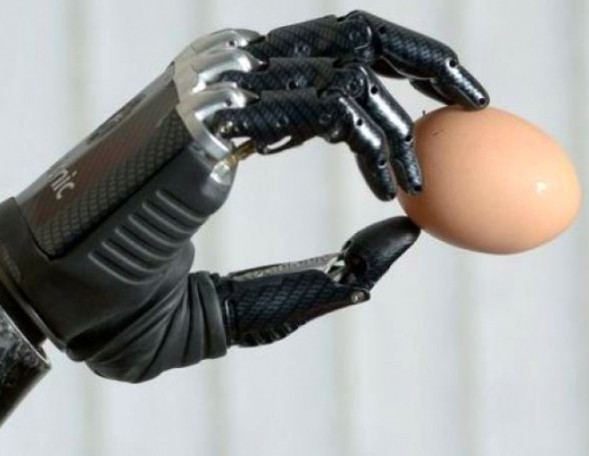
- Тактильные ощущения робот получает благодаря сенсорам, которые реагируют на прикосновение. В некоторых случаях они имеют вид волосков на теле, направленных в разные стороны: это позволяет строить объемные модели пространства вокруг робота.
- Сложнее всего с обучением роботов различать запахи и вкусы: каждое конкретное изобретение направлено на определенные цели, а потому универсального способа, подходящего для большинства разработок, пока не существует.
Роботы-поводыри
Роботы-поводыри и навигационные устройства для незрячих активно исследуются, но говорить о массовой замене собак-поводырей пока рано. Прототипы используют камеры и другие датчики для обнаружения препятствий и могут передавать человеку команды голосом, звуком или через тактильную обратную связь.
Источники для проверки фактов: Университет Васэда — история WABOT-1; современные описания лидаров, радаров и сенсорных систем в робототехнике.