
Эволюция андроидов
Представление о том, каким должен быть человекоподобный робот, менялось в зависимости от предполагаемых функций. Ранние человекоподобные машины часто создавались прежде всего для выставок и демонстраций: они выполняли ограниченный набор заранее заданных движений. Позднее инженеры сосредоточились на более практичных задачах — устойчивой ходьбе, манипуляции предметами, восприятии окружающей среды и удаленном управлении.
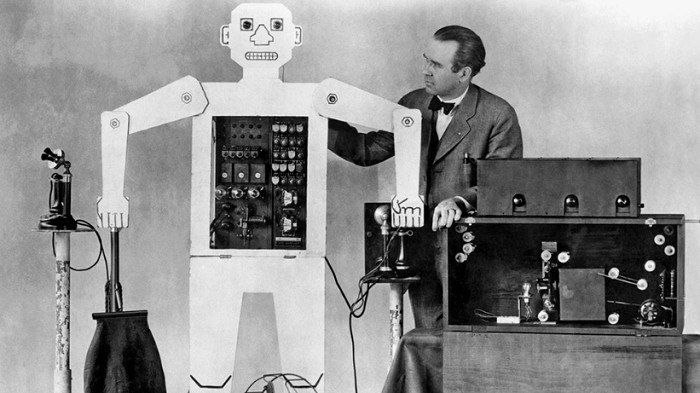
Мистер Телевокс. В 1927 году инженер Рой Уэнсли демонстрировал систему Televox, реагировавшую на звуковые сигналы определенной высоты и позволявшую дистанционно включать электрические устройства, в том числе по телефонной линии. Позже оборудование получило человекоподобный демонстрационный корпус. Televox был ранним примером телеуправления и автоматизации, а не автоответчиком и не системой распознавания человеческой речи
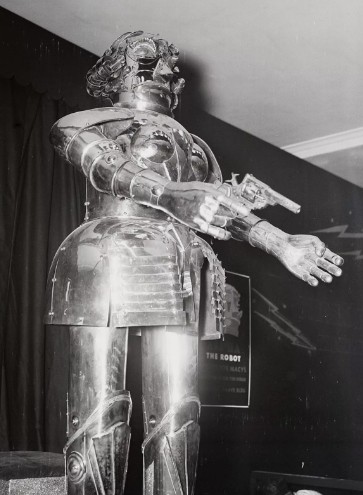
Альфа. В 1932 году британский изобретатель Гарри Мэй показывал человекоподобного робота Alpha, который реагировал на заданные голосовые команды, мог вставать, садиться и двигать частями тела. В демонстрациях использовался и закрепленный пистолет, приводимый механизмом в действие, — это был сценический трюк, а не автономная оружейная система
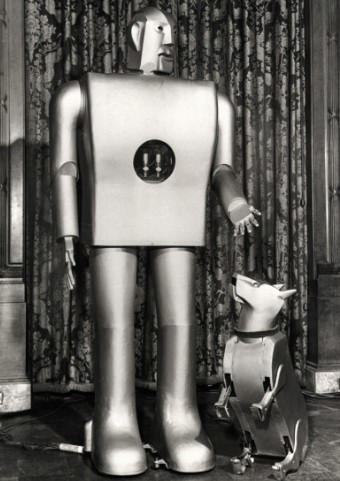
Электро и Спарко. Westinghouse построила Elektro в конце 1930-х годов для Всемирной выставки в Нью-Йорке 1939–1940 годов; робот-собака Sparko присоединился к выступлениям в 1940-м. Elektro сохранился и входит в собрание Mansfield Memorial Museum в Огайо
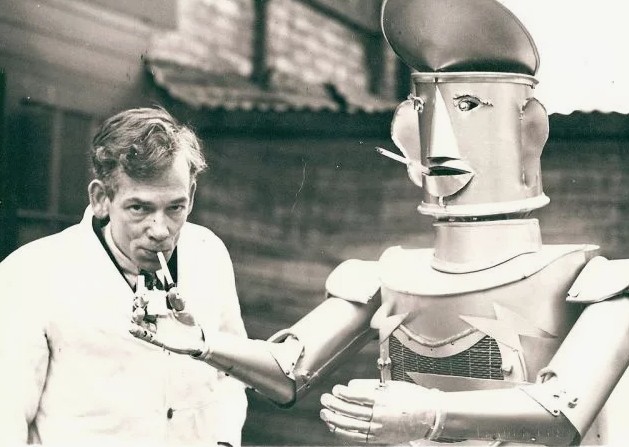
Робот Чарльза Лоусона. О разработанной в 1939 году машине известно немного.
Робот мог выполнять функции регулировщика движения, но данных, подтверждающих этот факт, не сохранилось.
Почти на всех фотографиях робот либо курит сам, либо поджигает сигарету желающим: видимо, в те годы это умение ценилось выше всего
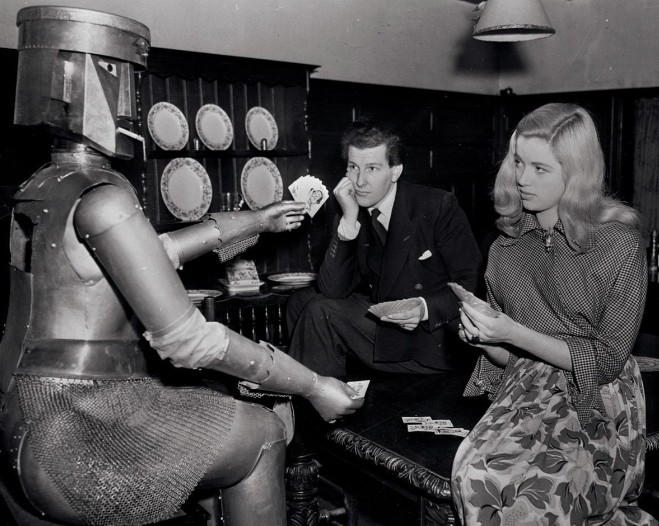
Роберт. Робот был представлен в 1954 году как домашний помощник: он мог двигать руками, перемещаться, вставать и садиться, а потому создатели посчитали, что он справится и с простыми бытовыми обязанностями
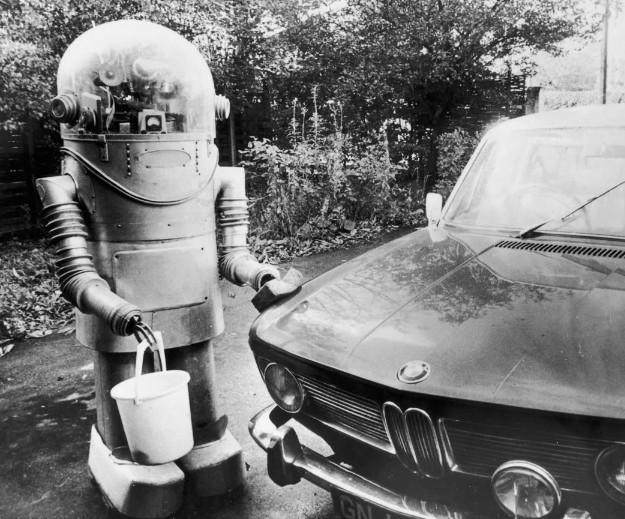
Тинкер.
Собранный в 1966 году Деннисом Уэстоном робот мог выполнять 180 движений.
Для этого использовались 120 моторчиков, камера, память и 29 каналов для приема и перенаправления сигналов.
На фотографии Тинкер моет машину своего создателя
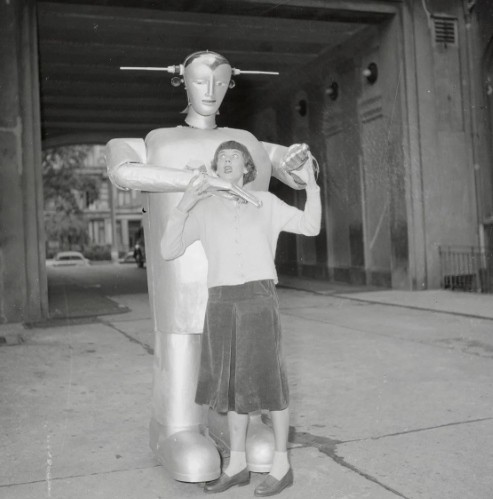
Сабор V. Работа по созданию радиоуправляемого робота была начата в послевоенной Европе, а его первое появление на публике состоялось в 1952 году. Во время турне по Европе пресса дала ему новое имя — Луис
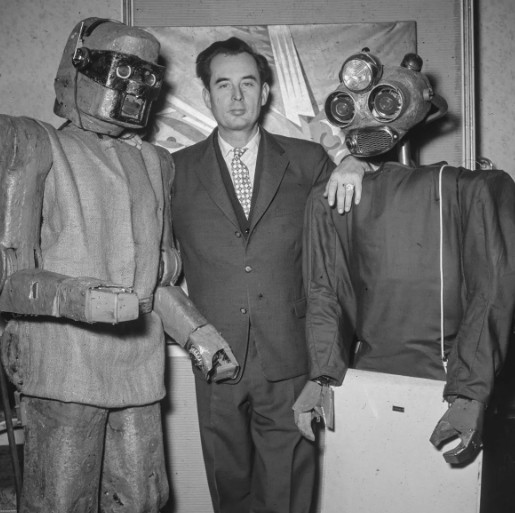
Клаус Шольц и его роботы ММ7 (слева) и ММ8. Изобретатель работал над своими созданиями с 1957 по 1973 год. Благодаря удаленному управлению роботы могли открывать двери, пылесосить пол и приносить чай
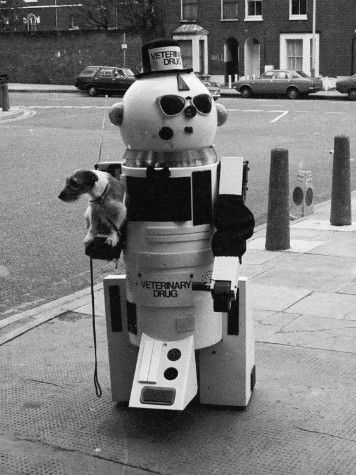
Артур. Робот был создан в 1981 году с единственной целью — выгуливать собак