
Роботы-спасатели
Представьте себе область разрушительного землетрясения или природного катаклизма, такого, как катастрофа в Фукусиме или на Гаити. Пострадавший человек завален обломками. Через некоторое время темноту пронизывает яркий луч прожектора, слышится приближающийся шум гидравлики и моторов, а затем обломки благополучно растаскиваются спасателем — не человеком.
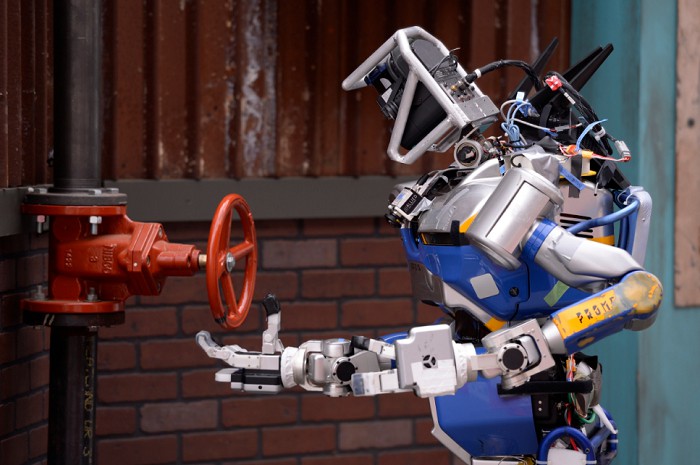
Достижения в области робототехники заставляют многих экспертов предсказывать ближайшее будущее, когда в зонах бедствия будут широко использоваться спасательные роботы. Но успех таких операций зависит от соблюдения некоторых важных требований.
Робот в опасной зоне не обязательно должен быть полностью автономным: многие спасательные и саперные системы управляются человеком дистанционно, а автоматические функции помогают с навигацией и снижают нагрузку на оператора. Энергоснабжение при этом остается важным ограничением. Исторический BigDog Boston Dynamics использовал двигатель внутреннего сгорания и гидравлику, а марсоход NASA Opportunity питался от солнечных батарей, но его миссия не была «бесконечной»: связь прекратилась во время глобальной пылевой бури в июне 2018 года, и в феврале 2019 года NASA объявило миссию завершенной.
На соревнованиях и испытательных полигонах действительно проверяют автономную навигацию и работу при ухудшении связи, но реальные спасательные операции обычно строятся вокруг взаимодействия робота и оператора. По данным NIST, важная задача разработки — позволить специалисту работать с безопасного расстояния, а автономные функции должны прежде всего снижать его когнитивную нагрузку и помогать выполнять конкретную миссию надежнее.
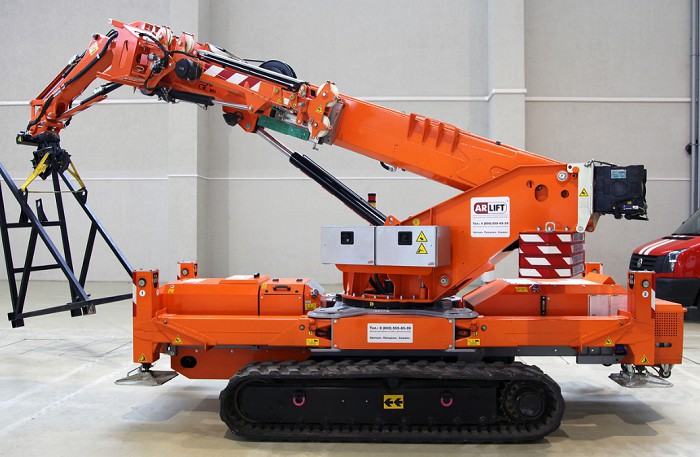
Непредсказуемая среда остается одной из главных трудностей спасательной робототехники. Поэтому разработчики сочетают заранее проверенные алгоритмы, датчики, дистанционное управление и ограниченные автономные функции. В критической ситуации важнее не «дать роботу максимум свободы самообучения», а обеспечить предсказуемое и безопасное поведение, возможность вмешательства оператора и понятные пределы работы системы.
Другим секретом успешного проведения поисково-спасательной операции являются датчики, которых существует огромное количество для разных ситуаций. С учетом измерений акселерометров или гироскопов в нескольких плоскостях, датчики движения предоставляют роботу крайне важную информацию, такую как положение на поверхности земли — полезные сведения при движении по развалинам. Он может получать информацию о своем перемещении и от датчиков распределения нагрузки, которые измеряют смещение веса. Моторы, также называемые приводами, впоследствии компенсируют смещения, перемещая корпус в противоположном направлении, чтобы робот оставался в вертикальном положении. Для роботов, которые передают данные операторам в безопасной зоне, крайне важны визуальные датчики. Камеры — часто две, чтобы передать глубину, — могут показать оператору, что происходит рядом с роботом.
Разрабатываются роботы с датчиками опасных веществ (условий), с которыми они могут столкнуться в тех или иных ситуациях. Робот «Джеминай-Скаут» компании Sandia National Labs предназначен для поиска и спасения людей (и доставки им продовольствия) при техногенных катастрофах. Робот может перемещаться по неровным поверхностям, мусору и даже воде и грязи. Он оборудован тепловизором для передачи видеоизображения, динамиком и микрофоном для связи, а также датчиками температуры и взрывчатых и угарных газов, чтобы определять безопасность пути для спасателей. Вся электроника «Джеминай-Скаута» упакована во взрывобезопасный кожух, поэтому если даже произойдет авария и робот выйдет из строя, его электроника будет максимально защищена и не даст искры, которая может вызвать взрыв и усложнить спасательную операцию.
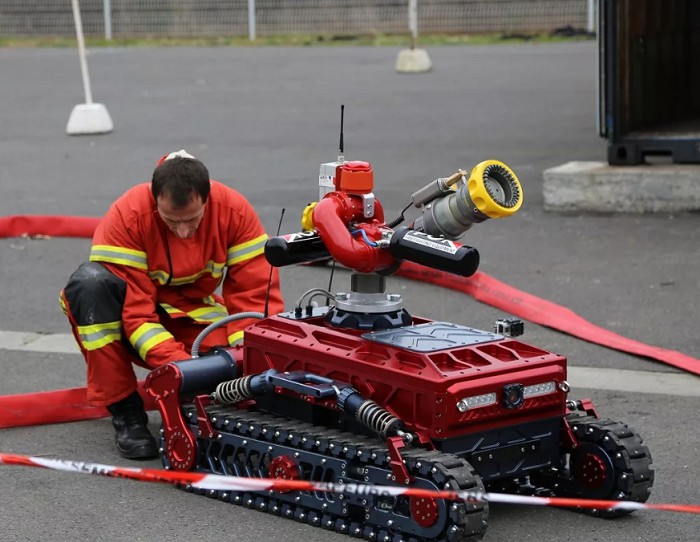
После крупных катастроф путь к пострадавшим может проходить по лестницам, обломкам и неустойчивым поверхностям, где колесным машинам трудно двигаться. Конструкции, вдохновленные четвероногими животными, показали преимущества ног на неровной поверхности. BigDog и Cheetah были исследовательскими прототипами; сегодня более практичными стали серийные шагающие платформы для дистанционных инспекций.
Хотя роботы-гуманоиды кажутся наиболее подходящими, движения, необходимые для работы на территории, усыпанной обломками, чрезвычайно сложны. Даже сохранять вертикальное положение — это трудная задача для процессора и приводов робота, поскольку они пытаются имитировать мозг и мышцы человека.
Поисково-спасательные роботы дебютировали в 2001 году, когда были отправлены в невероятно сложное место обрушения башен Всемирного торгового центра после терактов 11 сентября. Их работа была не очень эффективна, они часто застревали и ломались, но проверка в полевых условиях предоставила инженерам множество информации для разработки спасательных роботов следующего поколения.
Но было бы неразумно тратить все время и средства на разработку одной машины — потом может оказаться так, что робот будет завален обломками стены или остановится из-за севшего аккумулятора в самый неподходящий момент и будет утерян безвозвратно. Для предотвращения таких ситуаций следует придерживаться простого правила — не нужно класть все яйца в одну корзину. Решением для некоторых ситуаций может служить армия спасательных роботов, работающих в команде.
Использование группы роботов имеет несколько преимуществ. Если на месте катастрофы много больших бетонных или металлических обломков, связь с операторами, вероятно, будет очень нестабильна, поэтому, если утерян контакт с определенным роботом, связь с ним можно поддерживать через цепочку роботов, которые находятся в зоне досягаемости передатчиков. Группа роботов также позволяет распределить работы на месте катастрофы. Каждый выполняет свое задание, но может взять на себя обязанности любого другого робота, если с тем что-то случилось, или по инструкции оператора. Это несколько напоминает использование одного гигантского робота с мозгом, состоящим из отдельных элементов.
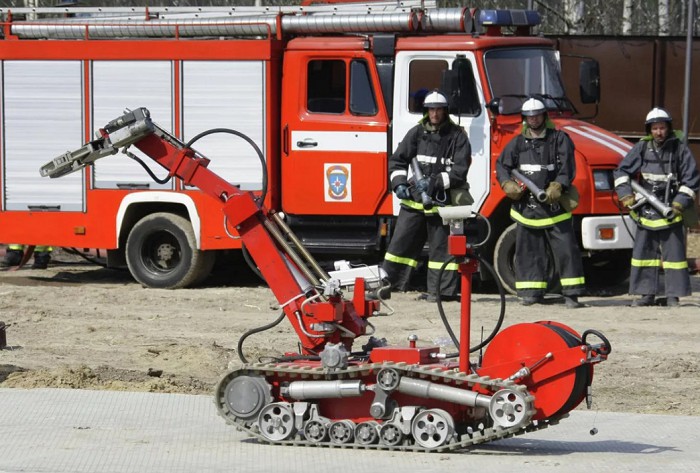
Участники группы роботов не обязательно должны быть одинаковыми. Могут быть развернуты роботы разного типа, каждый с собственными умениями. Крупные, рассчитанные на прохождение длительных маршрутов роботы могли бы унести меньшие и более специализированные устройства, такие как змееподобные роботы, далеко в зону бедствия, чтобы те смогли выполнить свою работу.
Одна из моделей змееподобного робота, разработанная японским профессором робототехники Сатоши Тадокоро, составляет в длину почти восемь метров и двигается с помощью нейлоновых щеток, управляемых крошечными отдельными моторчиками. Робот ползает со скоростью пять сантиметров в секунду, может подниматься на склоны под углом 20º, поворачивать под острым углом и передавать изображение с фронтальной камеры. Эти маломощные змееподобные роботы создавались для работы на небольших территориях, но модели повышенной дальности могли бы исследовать сгоревший завод или разрушенное здание, зафиксировать разрушения и передать информацию операторам.
Вне зависимости от формы и размера, поисковые и спасательные роботы будущего будут сопровождать спасателей и помогать людям в опасных условиях, или, быть может, даже работать автономно, не подвергая людей-операторов опасности.
Радиационная авария на АЭС Фукусима-1
После землетрясения и цунами 11 марта 2011 года на АЭС «Фукусима-1» были потеряны внешнее электроснабжение и значительная часть резервного питания, что нарушило охлаждение нескольких энергоблоков. Последовали тяжелые повреждения активных зон и выбросы радиоактивных веществ. Высокая радиация и разрушения сделали многие участки опасными для людей, поэтому для разведки и работ применяли дистанционно управляемые машины.
Два гусеничных «Варриора» американской робототехнической компании iRobot использовались для вакуумной сборки радиоактивной пыли в резервуар, прикрепленный к манипулятору, и могли поднимать обломки весом до 90 кг. Робот «Пакбот» той же компании, который применялся в саперных работах в Ираке и Афганистане, был оборудован инновационной ходовой частью с колесами-«флипперами» и полным набором инструментов для определения уровня радиации, температуры и кислорода. Два «Пакбота» отправились вглубь разрушенных зданий, передавая видеоизображение и перемещая обломки весом до 14 кг.
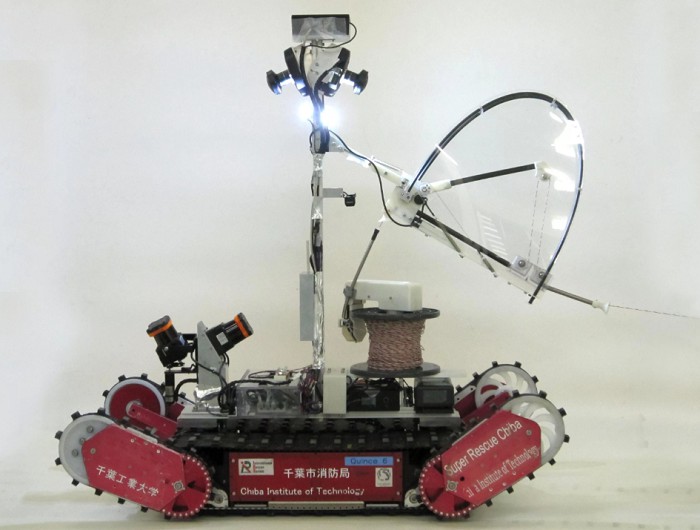
Для обследования АЭС использовались и японские роботы Quince, разработанные при участии Технологического института Чибы. Специальная гусеничная ходовая часть позволяла им двигаться по неровной поверхности и лестницам; аппараты передавали изображение и данные с датчиков из зон, куда людям было опасно входить. Это был один из примеров применения исследовательской робототехники в реальной радиационной аварии.
Ограниченные ресурсы робота
Люди могут заниматься делами целый день, получив энергию всего за несколько приемов пищи, а механические помощники пока не могут похвастаться такой энергетической эффективностью и выносливостью. Люди быстро адаптируются, благодаря чему приобретают самые разнообразные способности. Несмотря на то, что роботы опережают людей по некоторым критериям, таким как устойчивость к воздействию опасных веществ, дальность видения и создание детальных схем помещений, они, как правило, оптимизированы для решения проблем определенного типа, а обучение их новым навыкам требует использования дорогостоящей техники и сложного программирования.
Роботы не способны инстинктивно защищаться от опасностей так, как это делаем мы, без осведомленности о ситуации и обстановке, если это не запрограммировано предварительно. Это важно в поисково-спасательных миссиях, связанных с постоянным присутствием опасности. В будущих спасательных операциях, вероятно, люди и роботы будут работать совместно, чтобы дополнить навыки и возможности друг друга.